デモ:形を数で表し,編集し,候補を出す
全体像
形(流体の中に置く物体の断面)を少数の数の並び(潜在)で表し,「ここに突起を付ける」のような形の編集を,数の並びの上の移動として扱いたい.将来は「流れをこう変えたい」という目標から,形の候補を逆に出す(逆設計,IDO)ことにつなげる.このページの数値と曲線は,すべて実際の学習・評価の結果(実測値)である.
動かして試す:学習済みモデルをブラウザの中で動かし,輪郭をマウスや指で引っ張ると,予測器の答えと学習なしの方法を正解と比べて描く版があります(live/.初回はモデルと計算部品の読み込みに時間がかかります).
図0-1 概念図.形を符号化器で潜在 z に変え,編集を潜在の移動 Δz として表し,復号器で形に戻す.
図0-2 構成図.第1層が形と潜在を行き来し,第2層が編集による変化を1つの答えとして,第3層があり得る変化を分布として出す.流れ場(破線)は未実施.
パネル1形を数に置き換えて,元に戻せるか(第1層)
第1層は,形を数の並び(潜在)に置き換え,そこから形を戻すモデル(オートエンコーダ).形全体を表す64個の数(大域ベクトル zg)と,輪郭に沿って細部を表す数(空間潜在 G)の2つを持つ.3次元 CG にたとえると,zg がローポリモデル,G がその上に貼るディスプレイスメントマップ(細かい凹凸の地図)に当たる.
- 意図
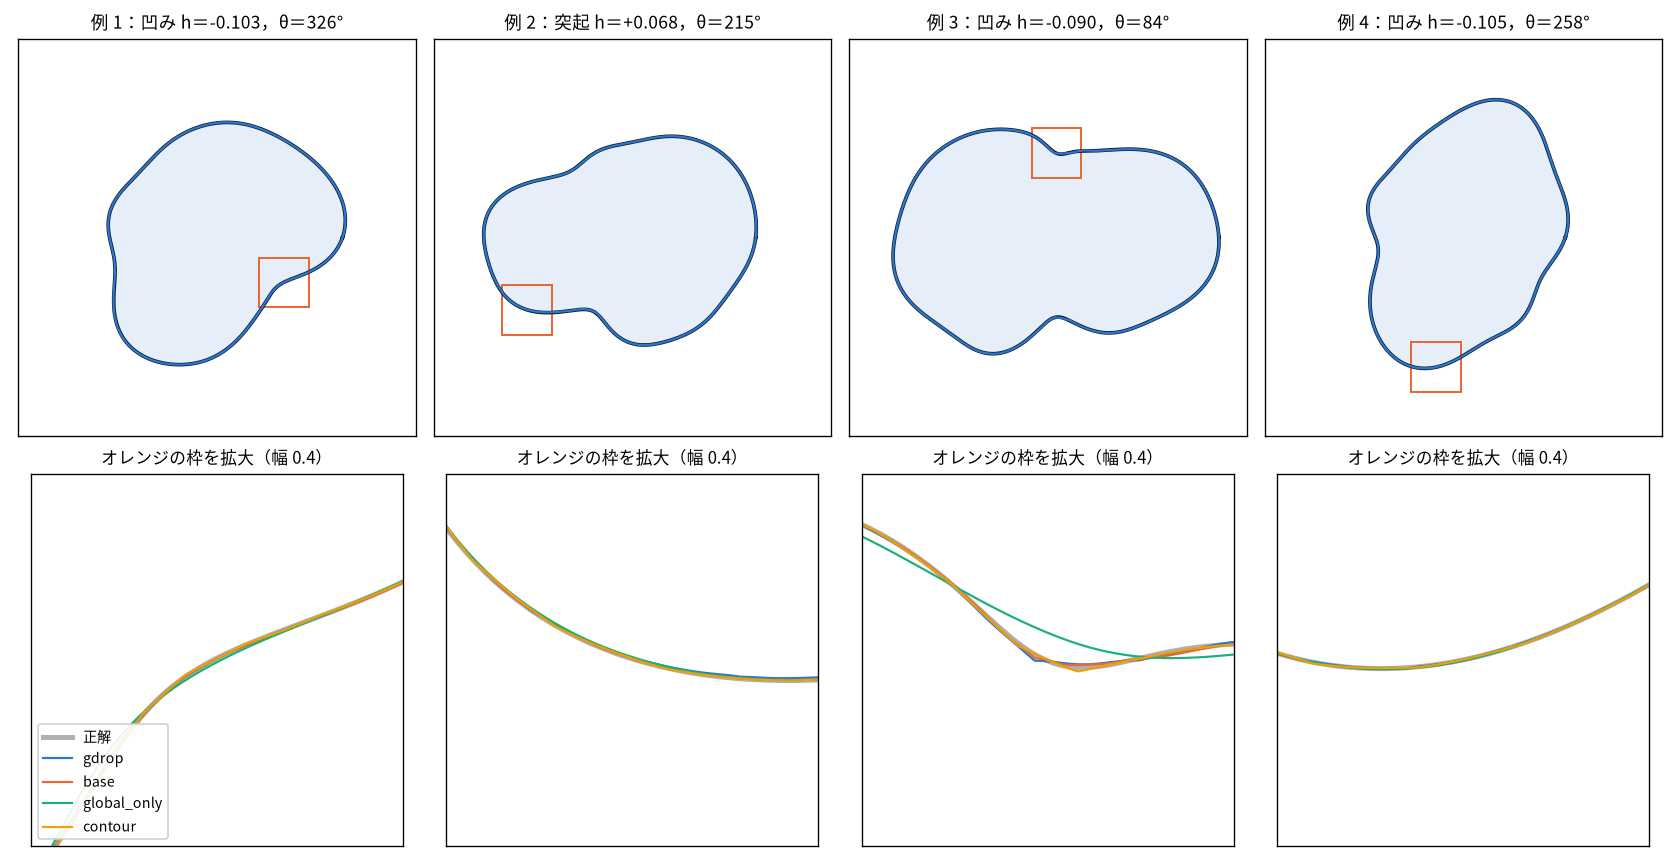
潜在の性質を議論する前に,そもそも形を正確に戻せるかを確かめる.G を持つことの効果を,zg だけの案(global_only)と比べて示す.
- 期待
どの案も見た目では正解と重なる.ただし zg だけの案は64個の数で細部まで表す必要があるので,細かい突起がなまる.
- 結果
表面の誤差は base 1.21×10⁻⁴,gdrop 1.47×10⁻⁴,contour 2.37×10⁻⁴,global_only 7.41×10-4.G を持つ案は global_only より 3〜6 倍小さい.採用したモデルは 2.82×10⁻⁴(IoU 0.9997)で,最小の突起(0.03)の約 1/106.
- 考察
細部は G に任せると正確に戻せる.採用したモデルは,次のパネルの「移しやすさ」と引き換えに contour より少し粗いが,最小の突起より十分小さい誤差に収まっている.
パネル2編集を別の形に移せるか(第1層の一番強い結果)
「突起を付ける」という編集が,潜在の上で「決まった向きへの移動」になっていれば,ある形で測った移動を別の形に足すだけで,同じ突起が付けられる.段階2の予測器はまさにこの操作を使うので,最も実用に近い試験である.潜在の数値ではなく,形に戻して確かめる.
- 意図
4つの案のうち,どれが「編集を別の形に移せる」潜在になっているかを,形に戻して比べる.
- 期待
G が輪郭に沿って並ぶ contour は,同じ角度の突起がどの形でも G の同じ場所に入るので,移しやすい.格子の G を持つ base は,形によって突起の場所が格子の別のマスにずれるので移しにくい.
- 結果
移した誤差の中央値は,base 0.49,global_only 0.23,contour 0.092.gdrop は潜在の数値では最良だったが,zg だけを移すと 0.995(突起がほとんど生えない).contour に「同じ編集なら同じ変化になる」ように学習させる損失(移行損失)を足すと 0.017 まで下がった(直接の再現 0.013).別の形でも同じ向きか(G の cos)は 0.70 から 1.00,2つの編集の合成の残差は 0.0056 から 0.0008 になった.
- 考察
輪郭に沿った G と移行損失の組み合わせで,編集を別の形にほぼ誤差なく移せる.潜在の数値だけで判定すると誤る(gdrop がその例)ので,形に戻して確かめる試験を正式な検査にした.
- 意図
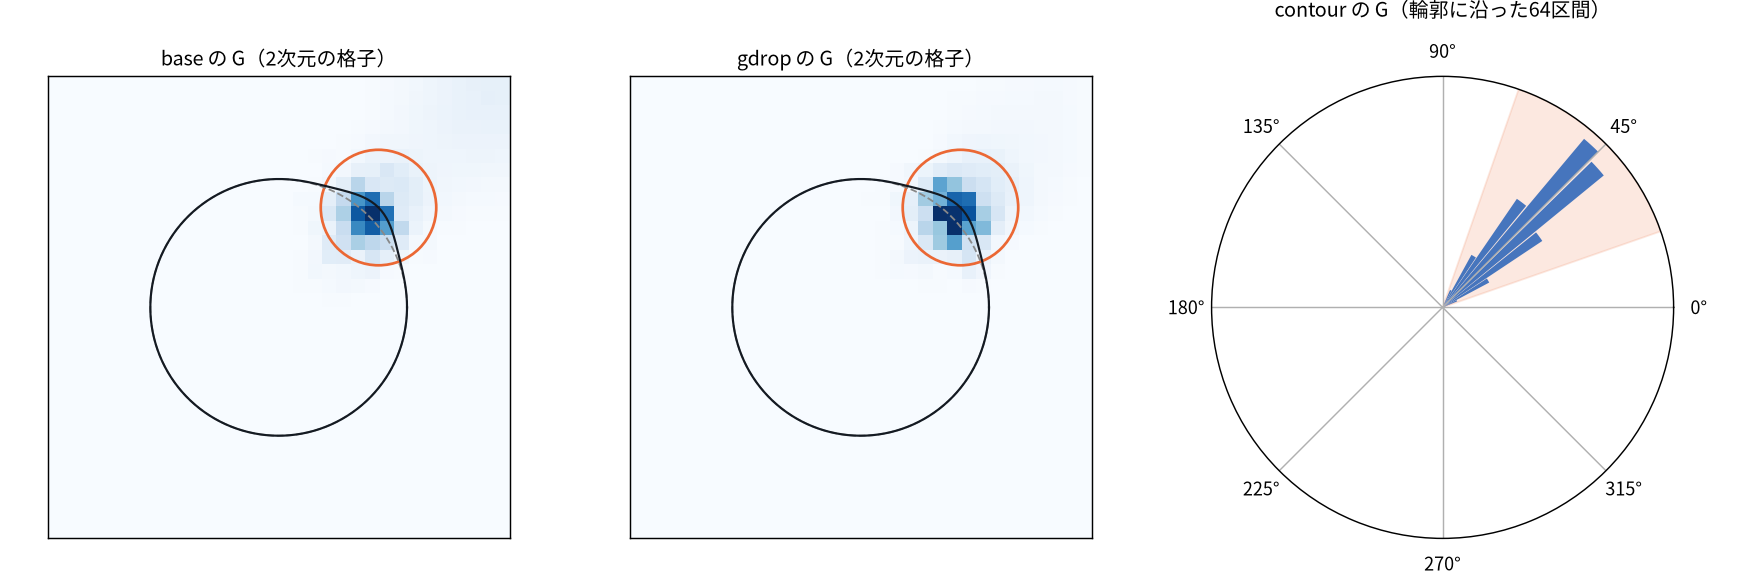
輪郭の一部を変える編集が,潜在の対応する部分だけを変えるか(局所性)を確かめる.
- 期待
変化は突起の近くに集まる.移行損失を足すと,土台による違いを打ち消すために,変化が少し周りに広がる.
- 結果
改良前の contour では,G の変化の 99.5% が突起から ±0.45 rad の内側に入った.採用したモデルでは 89% に下がった.
- 考察
移しやすさと局所性は少し引き換えになる.採用したモデルでも変化の大部分は突起の近くにあり,編集を移す精度を優先した.両立させる項(変化を突起の近くに収める)は,必要になったら試す.
パネル3編集後の形を作らずに,変化を予測できるか(第2層)
第2層の予測器(JEPA 型,0.54M パラメータ)は,編集前の潜在と編集の指定から,編集後の潜在を1つの答え(点)として予測する.編集後の形を作って符号化し直す必要がない.比較相手は「半径1の円に同じ突起を付けて測った変化を,そのまま足す」学習なしの方法.
- 意図
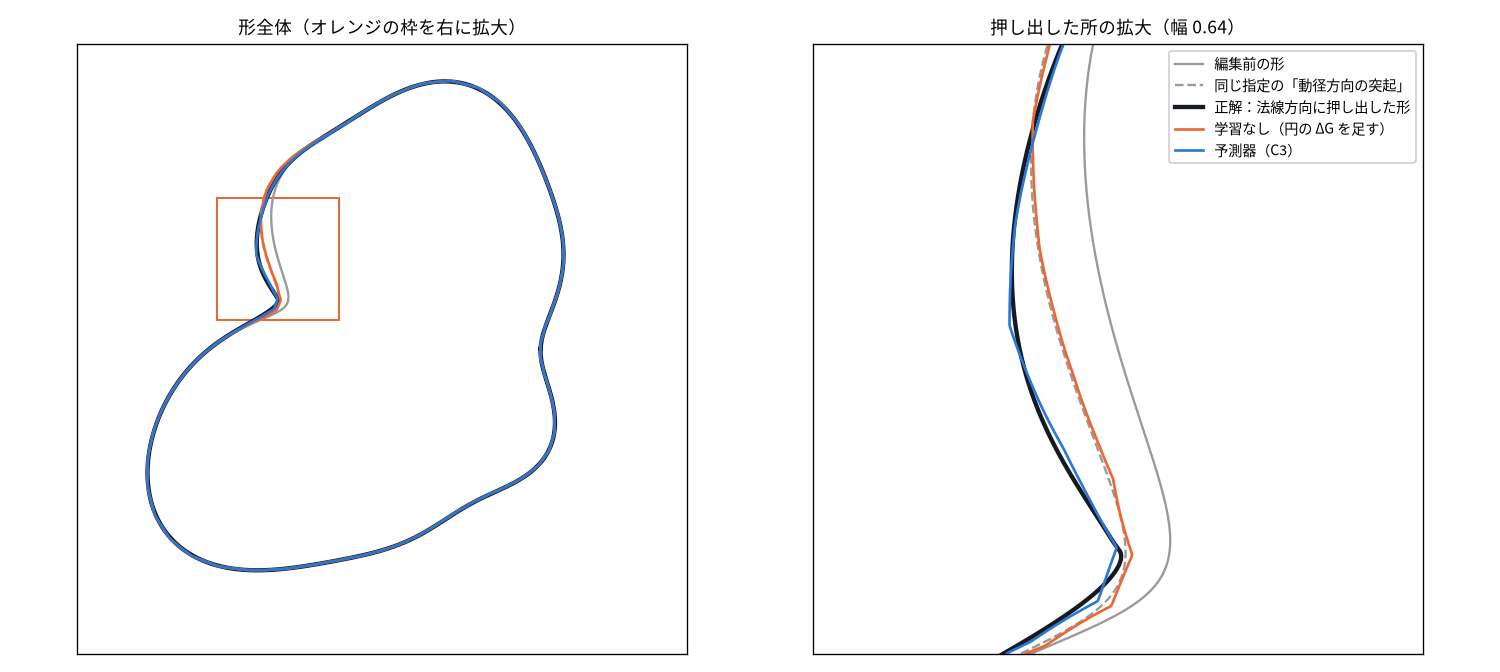
予測器が,学習なしの方法では表せない「効き方が土台によって変わる編集」を予測できるかを確かめる.
- 期待
C1 は土台によらないので,学習なしでも十分正確で,予測器の出番は少ない.C2(土台の大きさを読み取る必要がある)と C3(土台の傾きを読み取る必要がある)では,学習なしの方法が大きく外れ,予測器が下限に近い誤差を出す.
- 結果
予測器の誤差は C1 0.0131,C2 0.0129,C3 0.0175(下限 0.0111,0.0111,0.0136).学習なしは 0.0157,0.055,0.140.2回続けて使うと C2 0.0175,C3 0.024.学習の範囲外では,高い突起 C2 0.016,C3 0.021,違う形の族 C2 0.019,C3 0.029.
- 考察
予想どおり.予測器は土台の大きさや傾きを潜在から読み取り,学習なしの方法より C2 で約 4 倍,C3 で約 8 倍正確.C1 のような単純な編集では,学習なしの方法でほぼ足りる.予測器が返すのは1つの答えなので,指定が大まかなときの「あり得る幅」は次の第3層が受け持つ.
パネル4あり得る変化を分布として出せるか(第3層,デモの山場)
「このあたりに突起を付けたい」のように指定が大まかなとき,あり得る形は幅を持って存在する.第3層の cINN(条件付きアフィン結合層8段,1.05M パラメータ)は,その幅を確率の分布として学び,候補をいくつでも取り出せる.条件は土台の形,45° 単位の大まかな場所(区画),突起か凹みか.ΔG は区画の中心で向きをそろえ,主成分 24 個に要約して学ぶ(形に戻した誤差 0.0145).比較相手は,平均と共分散だけを持つ正規分布.
- 意図
cINN から取り出した候補が,指定どおりの妥当な突起になり,そのばらつきが学習データと合うかを,正規分布と比べて確かめる.
- 期待
あり得る突起は,24個の数の空間の中で位置・高さ・幅の3つの自由度が作る曲がった面の上にある.cINN はその面に分布を載せられるので,ほぼすべての候補が指定どおりになる.正規分布は面の「平均の近く」をぼんやり覆うだけなので,どの突起でもない崩れた形を多く出す.
- 結果
指定どおり率は cINN 96.6%,正規分布 33.1%(目安 90%).分布のずれは cINN が位置 0.019,高さ 0.023,幅 0.031(目安 0.1).負の対数尤度は cINN -1.17,正規分布 1.41.事前に決めた目安をすべて満たした.
- 考察
cINN は,大まかな指定から「妥当で,しかも多様な」候補を出せる.最初の設定では過学習で高さが低めに偏った(高さの中央値が正解の 0.77 倍,分布のずれ 0.099)が,学習のときに要約した数へ小さな雑音(標準偏差 0.05)を足すと直った(中央値 0.065,正解 0.070,0.93 倍).直し方は検証用の組だけで選んだ.
- 意図
同じ指定から何度も取り出したとき,候補が「いろいろな,しかしどれも妥当な」形になるかを目で見る.
- 期待
cINN の候補は位置・高さ・幅がばらつくが,どれも1つのきれいな突起.正規分布の候補は,形が崩れたり,区画の外に広がったりする.
- 結果
cINN の8つはどれも1つの山で,位置・高さ・幅がそれぞれ違った(高さはおよそ 0.05〜0.13).正規分布の8つは,山のあとに谷が続く(突起と凹みが混ざった)形や,裾が波打つ形が多かった.
- 考察
第2層の予測器が1つの答え(点)を返すのに対して,cINN はあり得る答えを分布で返す.大まかな指定 → cINN で候補を複数 → 各候補の形と(将来は)流れを比べる,という使い方ができる.
パネル5まだ示せていないこと
- 流れ場との接続.本来の目的である IDO の下流(流れの変化 p(Δq|q,r,Ω,ΔΩ))は未実施.形の側(3層)を先に固めた.
- 土俵の中の答え合わせ.学習データはフーリエ級数で作った形なので,その係数そのもの(正解の潜在に当たる)との比較と,単純な対抗馬(MLP 回帰,編集してから符号化し直す方法,混合ガウス)との比較が残っている(
docs/evaluation-plan-beyond-fourier-2026-11-20.md). - フーリエの土俵の外.今の形はすべて,星状(中心から見て輪郭が1重),1つの輪郭,滑らか.順に,角のある形,星状でない形,複数の輪郭,実データ(車の断面)へ広げる.
まとめ
- 第1層:形を数の並びに置き換え,最小の突起の約 1/106 の誤差で戻せる.輪郭に沿った空間潜在 G と移行損失により,ある形で測った編集を別の形に移しても同じ突起が生える(誤差 0.017).
- 第2層:予測器は編集後の形を作らずに,直接符号化した場合に近い精度で潜在の変化を予測する.土台の大きさや傾きで効き方が変わる編集では,学習なしの方法より 4〜8 倍正確.
- 第3層:cINN は大まかな指定から,97% が指定どおりの突起になる候補を,学習データと合うばらつきで出せる(正規分布では 33%).
- どれも2次元・フーリエ級数の形での概念実証.流れ場との接続と,土俵の外への拡張はこれから.