IDO Shape Latent

IDO Shape Latent

形状潜在表現の2次元PoC.データと学習の状況
更新 2026-11-20 21:55 JST
commit edce247 2026-11-20 Fix the stage-3 height bias with training noise on the codes
経過報告(2026-11-20)を読む →学習結果のグラフ,各実験の意図・期待・結果・考察,判定とまとめ
データ4/4 生成済み✓ 済
学習16 件(実行中 0,完了 16)
流れ場後回し(形状の潜在表現が固まってから)

全体像:何を,なぜ,どう作るか

IDO の目標は,物体の形を少し変えたとき,周りの流れがどう変わるかを予測することである(下流の用途は,形を条件にした流れ場の分布 p(q|r,zΩ),逆設計,見慣れない形の検知).このプロジェクトはその手前で,形 Ω を潜在ベクトル z で表し,形の変化 ΔΩ を潜在空間の移動 Δz として表す方法を2次元で作り,効果があるかを確かめる概念実証(PoC)である.流れの計算はまだ行わない(後回し).

以下,設計の判断ごとに「選んだもの」「意図」「期待」「結果」「考察」を書く.結果は,このPoCでこれまでに確かめたこと(未着手のものはそう書く).

出発点:なぜ「形を潜在ベクトルで表す」のか

選んだもの
形 Ω → 潜在 z,形の変化 ΔΩ → 潜在の移動 Δz,という表し方.
意図

形をそのまま(点の座標の羅列や画素で)扱うと,同じ形でも表し方が何通りもあり,形の変化を「どの向きにどれだけ動いたか」として比べられない.形を潜在ベクトル(数の並び)に写すと,形の集まりは潜在空間の中の「面」(多様体)になり,形の変化はその上の移動 Δz になる.この移動を手がかりに,流れの変化 Δq を予測したい.

期待

移動 Δz が次の性質を持つ.①形を正確に再現できる,②編集の大きさに比例して動く,③同じ編集ならどの形でも同じ向き,④2つの編集は足し算になる,⑤局所的な編集は潜在の局所だけを変える.

結果

段階1の4つの案で,①②④⑤はおおむね成り立った.③は案によって大きく違い,形に戻して確かめると,輪郭に沿って潜在を持つ contour 案だけが「別の形で測った編集を足して,正しい突起を生やす」ことができた(誤差 9%).さらに「同じ編集なら同じ移動」を学習させる損失を加えると,誤差は 1.7% まで下がった.

考察

この素直さは自動的には得られない.形を再現するだけの学習では,局所的な変形が潜在の決まった動きに対応する保証はなく,「まとまるように学習させることはできるが,させなければまとまらない」.そのため学習データの主役は形単体ではなく編集の前後のペアであり,第2層(JEPA 型予測器)でそれを明示的に学習する.実際に第1層でも,③は再現の学習だけでは不十分で,編集のペアを使った損失を加えて初めて満たされた.

全体の構成(3層)

flowchart TB
  subgraph IN["入力"]
    OM["基準形状 Ω
surfel 列"] ED["編集の指定
位置・高さ・幅など"] OM2["編集後の形 Ω′
学習時だけ"] end subgraph L1["第1層 土台オートエンコーダ(段階1・いまここ)"] E["符号化器"] --> Z["潜在
空間潜在 G + 大域ベクトル z_g"] --> D["復号器
SDF を返す"] end subgraph L2["第2層 JEPA 型予測器(段階2)"] P["予測器 P(z_Ω,編集)→ ẑ_Ω′"] T["目標 z_Ω′ = 符号化器(Ω′)"] end subgraph L3["第3層 cINN(段階3)"] C["p(z′|z,条件)
移動先の分布"] end OM --> E ED --> P Z --> P OM2 --> T T -. 損失は潜在の上で .-> P Z -. 大域ベクトル .-> C Z -. 条件 .-> IDO["下流 IDO
p(Δq|q,r,Ω,ΔΩ)"]

学習は第1層から順に行う.1.形のデータで土台を学習する.2.編集の前後のペアで予測器を学習する(土台は固定か微調整).3.移動の分布を cINN で学習する.使うときは編集後の形 Ω′ は要らず,Ω と編集の指定だけから新しい潜在が得られる.

入力:なぜ surfel(輪郭要素の列)なのか

選んだもの
表面(2次元では輪郭)の上に並べた点の列.各点が位置,法線(外向きの向き),受け持つ長さ(3次元では面積),対応の添字を持つ.このPoCでは輪郭の512点.
意図

微細な形の変化を,向きと位置の対応つきでモデルに渡したい.IDO の主な対象は「部品の一部を少し膨らませる」ような微細変化だからである.

  • 向きと面積が残る:裸の点群は内外や厚みが決まらないが,法線があれば内外がはっきりし,受け持つ長さ(面積)で点の密度の偏りを補正できる.
  • 微細な変化が埋もれない:格子(voxel)は格子より小さい変化を表せないが,surfel は解像度に縛られない.
  • 編集の前後で対応が取れる:同じ手順で並べるので,添字 i の点がどれだけ動いたか(変位)がそのまま分かる.
  • 実データと同じ形で手に入る:CAD,スキャン,メッシュから表面の点と法線は取り出せ,2次元でも3次元でも使える.

他の候補の弱点:メッシュは接続の扱いが難しく位相が変わると破綻しやすい.voxel は微細変化が消え3次元で重い.画像は向きの情報がない.パラメータは決まった形の族しか表せない.

期待

高さ 0.03 の小さな突起も入力の変化としてはっきり現れ,編集の前後で同じ添字の点どうしを比べられる.添字の並びを使うモデルほど,編集を一貫して表せる.

結果

512点の surfel で,最小の突起も点の変位として表せた.surfel の並び(極角の順)に沿って潜在を持つ contour 案が,編集を別の形に最もよく移せた(誤差 9%.経過報告 7.6節).

考察

対応の添字が効いていることを示す結果.3次元に広げるときは,CAD やメッシュから同じ手順で点を並べる規約(サンプリングの決め方)を先に決める必要がある.次は外挿テスト(学習範囲外の形)で,この利点が保たれるかを確かめる.

出力:なぜ SDF(符号付き距離)なのか

選んだもの
平面(空間)の任意の点 q について,形の表面までの距離を返し,内側なら負,外側なら正とする関数 φ(q).φ=0 の所が表面.モデルの復号器はこれを出力する.
意図

流れの計算にそのまま使える出力にしたい.

  • 符号は「そこが物体の中か外か」(計算領域のマスク),大きさは「壁からの距離」(乱流モデルや境界層の扱いで使う量)で,両方が下流で必要.
  • 解像度に縛られない:任意の点で問い合わせられ,粗い格子でも細かい格子でも同じモデルから取り出せる.
  • 学習の正解として素直:連続で滑らかなので誤差を測りやすく,表面の法線は φ の勾配から得られる.

入力(surfel)と出力(SDF)が違うのは,入力は「手に入る形」,出力は「下流で使う形」に合わせたため.他の候補の弱点:occupancy(内外の 0/1 だけ)は壁からの距離がなく,表面の近くでしか学習の手がかりがない.メッシュ出力は位相の変化に弱く,点群出力は内外が決まらない.

期待

最小の突起まで SDF の上で見分けられ,学習したモデルがその SDF を正確に再現できる.

結果

最小の突起(高さ 0.03)は,SDF の格子(256×256)で約2マス分の差になり見分けられた.学習したモデルの表面の誤差は 1.2×10⁻⁴〜7.4×10⁻⁴ で,最小の突起の 1/40〜1/250.一方,突起による SDF の変化は輪郭の外へ扇形に広がった.

考察

出力の表し方としては十分.SDF の差は遠くまで広がるため,編集の局所性は SDF ではなく輪郭の変位や潜在の上で測ることにした.壁からの距離が下流で本当に役立つかは,流れの計算の段階で確かめる.

第1層:なぜ「空間潜在+大域ベクトル」の土台オートエンコーダなのか

選んだもの
surfel 列を符号化して,場所ごとの情報を持つ空間潜在 G と,形全体を要約する大域ベクトル zg の2つを作り,復号器で SDF に戻す(ConvONet/IF-Net 型).
意図

形の正確な再現と,局所的な編集の表現を両立したい.大域ベクトル1つだけ(DeepSDF 型)では,局所的な編集がベクトル全体に広がり,細部の再現も甘くなる.空間潜在は「どこが変わったか」を場所として持てる.形全体の要約は分布を載せる(第3層)のに必要なので,両方を持たせる.

VAE にしないのは,潜在を正規分布に寄せる項(KL)が微細な形の情報をならしてしまうため.分布の仕事は第3層の cINN が受け持つので,土台は決定的なオートエンコーダに軽い正則化で十分.

期待

空間潜在を持つ案は,大域ベクトルだけの案より再現が正確で,編集の変化が潜在の局所に集まる.そのうえで,同じ編集が別の形でも同じ移動になる構造が見つかる.

結果

4つの案(base,global_only,contour,gdrop)を比べた.再現は空間潜在を持つ案が約5倍正確.局所性は contour 案が最良(変化の 99.5% が突起の角度 ±0.45 rad 内).編集を別の形に移す試験では contour 案だけが成功し(誤差 9%),第一候補とした.gdrop 案は潜在の数値上は最良だったが,大域ベクトルを動かしても形が変わらなかった.contour 案に「同じ編集なら,どの形の上でも同じ G の変化」を学習させる損失を加えると,移したときの誤差は 1.7% に下がり,再現の限界(1.3%)にほぼ届いた.代わりに編集の影響が少し広がった(局所性 0.005 → 0.11).

考察

潜在の数値だけの判定では誤るので,「形に戻して確かめる」試験(編集を移したときの誤差)を正式な検査に加えた.空間潜在と大域ベクトルの関係は,ゲームの3Dモデルの「ローポリの形」と「変位マップ」に似ている.改良前の G は土台の座標で凹凸を書く地図(オブジェクト空間)に近く,改良でどの土台にも貼り替えられる地図(タンジェント空間)に近づいた.次は外挿テストと段階2の設計.

第2層:なぜ JEPA 型予測器を使うのか.その価値

選んだもの
形 Ω の潜在と編集の指定を受け取り,編集後の形の潜在 ẑΩ′ を予測する予測器.正解は編集後の形 Ω′ を符号化した潜在で,損失は形(SDF)ではなく潜在の上で取る(JEPA:Joint-Embedding Predictive Architecture の考え方).
意図
  • 編集を「潜在の上の作用」として明示的に学ばせたい.土台を学習しただけでは,同じ編集が別の形で同じ移動になる保証はない.予測器は編集の前後のペアから,その対応を直接学ぶ.
  • 潜在の上で学ぶので効率がよい.形の細部を毎回描き直す必要がなく,意味のある変化(編集の効き方)に学習が集中する.
  • 使うときに編集後の形が要らない.形を作り直して符号化しなくても,Ω と編集の指定だけから新しい潜在が得られる.
期待
  • 対話的な編集:ユーザーが形を引っ張るたびに,ミリ秒単位で新しい潜在(と下流での流れの予測)を返せる.
  • 編集の再利用:「この位置にこの高さの突起」という編集が,どの形にも同じ作用として使える.
  • IDO への橋渡し:流れの変化 Δq を予測する条件として,編集に一貫した Δz を渡せる.
  • 数値としては,土台の形によって効き方が変わる編集でも,正しい潜在の移動を予測できる.
結果

段階1で,編集を絶対量で指定する限り,学習なしで「円で測った ΔG を足す」だけでもほぼ正しく予測できるとわかった(誤差 0.014,下限 0.011).予測器の価値は,効き方が土台の形によって変わる編集(相対的な指定,法線方向の押し出しなど)で示す必要がある.設計は段階2の設計.実際に学習した予測器は,高さを土台の大きさに対する比で指定する編集でも誤差 1.3%(学習なし 5.5%,下限 1.1%)で予測でき,土台の大きさを潜在から読み取れていた.法線方向に押し出す編集(C3)でも誤差 1.75%(学習なし 14%)で,土台の傾きも読み取れていた(経過報告11節).

考察

段階2の評価は「編集を移したときの誤差」で行う.予測器の入力には編集の指定(位置 θ,高さ h,幅 w)を使い,正解側の符号化器は勾配を止めるか移動平均にして,潜在がつぶれるのを防ぐ.

第3層:なぜ cINN を使うのか.その価値

選んだもの
cINN(条件付き可逆ニューラルネット)で,「今の潜在 z と条件が与えられたとき,移動先 z′ がどう分布するか」p(z′|z,条件)を学ぶ.可逆な変換なので,確率(尤度)を正確に計算でき,分布からのサンプリングも逆向きの計算も速い.
意図
  • 答えが1つに決まらない問題を扱いたい.「ここを少し膨らませたい」という指定には,あり得る形が幅を持って存在する.予測を1点ではなく分布で持つと,その幅(不確かさ)を表せる.
  • 確率を正確に計算したい.VAE は確率の下限(ELBO)しか出せず,拡散モデルは計算が重く近似になる.正確な尤度が取れるのはフロー型(cINN はその一種)だけ.
  • 逆向きに使いたい.「流れをこう変えたい」という条件から,それを実現する形の候補をサンプリングする(逆設計の事後分布).

cINN を符号化器にしないのは,入力と出力の次元が同じ可逆変換で情報を圧縮しないため.第1層が作った低次元の潜在の上に,分布の層として載せる.

期待
  • 逆設計:望む流れの変化から,形の候補を複数提示できる.
  • 見慣れない形の検知:学習した形の分布から外れた形を,確率の低さで見つける手がかりになる.
  • 不確かさの表示:予測にどの程度の幅があるかを示せる.
結果

未着手.

考察

当初は大域ベクトル zg に分布を載せる計画だったが,段階1で編集の情報が主に空間潜在 G に入ることがわかった.cINN を何の上に載せるか(G を要約したもの,など)は段階3の前に決め直す.また,尤度だけで見慣れない形を判定すると誤ることが知られているので,再構成誤差などと併用する.

このPoCのデータ

flowchart LR
  P["形のパラメータ
基準半径,Fourier 係数,突起の位置・高さ・幅"] -->|"輪郭の式を等角度の512点で評価"| S["surfel 列
位置・法線・受け持つ長さ・添字"] S -->|"輪郭までの厳密な距離+内外判定"| D["SDF
学習:点で 8192 個/評価:256×256 格子"] S -.->|"符号化器の入力"| AE(("オートエンコーダ")) D -.->|"復号器の正解"| AE
選んだもの
パラメータで作る星状形状(滑らかな波の重ね合わせ)に,突起・凹みを付けた形.
意図

どんな編集をしたかの正解が必ず分かるデータで,潜在の性質を正しく測りたい.形を式(パラメータ)から作れば,surfel も SDF も厳密に計算できる.

形は「中心から見て輪郭が1回だけ現れる形」(星状形状)に限る.初期検討として手法の効果を確かめるため,問題を簡単にする制約として受け入れた(2026-11-20 決定).

期待

形は多様だが制約(半径 0.5〜1.5,急に曲がりすぎない)を守り,編集の前後の差はちょうど付けた突起の分になる.学習用と,学習に使わない評価用を分けることで,汎化を検証できる.

結果

学習用(基準形状 2万,約7.2万形状),外挿テスト用(2種),評価用(円+突起の73形状)を作り,すべての整合性の検査に合格した(下の「データ」節).

考察

評価用だけで学習すると個々の形を覚えるだけになり汎化の検証にならないため,評価用は学習に使わない.形の族の外挿テストは学習用との違いが小さく,試験として弱い可能性がある.

現在地

段階内容状態
データ学習用・テスト用・評価用の形と SDF✓ 完了
段階1土台オートエンコーダ.4案を比較して contour 案を選び,編集を移しやすくする損失で改良(移した誤差 9% → 1.7%).外挿テストも済み✓ 完了
段階2JEPA 型予測器.設計どおりに学習し,C1・C2・C3 とも合格(C2 の予測の誤差 1.3%,下限 1.1%.法線方向の押し出し C3 は 1.75%,学習なし 14%)✓ 合格
段階3cINN.設計どおりに学習し合格(指定どおり率 97%,正規分布では 33%).最初の高さの偏りは学習時の雑音で解消✓ 合格
下流流れ場(IDO)後回し

詳しい結果と判断の経緯は 経過報告 を,調査の全体は docs/shape-latent-methods-2026-11-17.md を参照.

段階2の設計(2026-11-20 決定)

段階2(JEPA 型予測器)の設計.各項目に「選んだもの」と,意図・期待・結果・考察を書いた.3つの確認事項は「おすすめのとおり」で決定した(主な試験は C2,符号化器は固定,C3 は C2 の結果を見てから).結果は経過報告に載せる.

出発点:段階1の結果で,段階2の役割が変わった

方法(段階1の改良版,テスト用の 600 組)突起の形の誤差(中央値)学習
何もしない(編集前の潜在のまま)1.000不要
円で測った ΔG を足す(円に同じ突起を付けて符号化し,差を足す)0.014不要
同上,ただし高さを「土台の大きさに対する比」で指定0.055不要
編集後の形を直接符号化(下限)0.011―
意図

段階2の予測器が超えるべき基準を,学習なしでどこまでできるかで決める.段階1で「同じ編集なら,どの形の上でも同じ ΔG」になったので,学習しなくても予測できる可能性がある.

期待

円に同じ突起を付けて測った ΔG をそのまま足すだけで,下限に近い誤差になる.

結果

そのとおりになった(0.014,下限 0.011).ただし編集の高さを「土台の大きさに対する比」で指定すると,土台ごとに実際の高さが違うので 0.055 に悪化した.

考察

編集を絶対量(位置,高さ,幅)で指定する限り,このPoCでは予測器はほとんど要らない.段階1の表現が仕事の大半をしている(これ自体が良い結果).予測器に価値が出るのは編集の効き方が土台の形によって変わる場合で,実際の設計の編集(「この面を法線方向に 2 mm 押し出す」「ここを相対的に 10% 膨らませる」)はむしろこちらが普通である.段階2はこの場合を主な試験にする.

flowchart LR
  O["編集前の形 Ω"] --> E1["符号化器(段階1,固定)"] --> G["G,z_g"]
  C["編集の指定 e
θ,h,w(と土台に対する比)"] --> P["予測器 P"] G --> P --> GH["予測 Ĝ′=G+ΔĜ"] O2["編集後の形 Ω′
学習時のみ"] --> E2["符号化器(段階1,固定)
勾配を止める"] --> T["正解 G′"] GH -.->|"損失:潜在の上の差"| T GH -->|"評価:復号して突起の形を比べる"| D["復号器(段階1,固定)"]

1.何を確かめるか

選んだもの
2つの条件で,学習した予測器を「何もしない」「円で測った ΔG を足す」と比べる.C1:位置・高さ・幅を絶対量で指定.C2:高さを土台の大きさ R0 に対する比で指定(学習データの作り方と同じ.データは今のものがそのまま使える).C2 では R0 を予測器に与えない(与えると「比×R0」の掛け算だけで済み,予測器が土台の形を読めているかを試せないため.R0 は潜在から読み取らせる).
意図

このPoCで段階2が示すべきことをはっきりさせる.学習なしの方法でほぼ解ける問題で予測器を作っても,価値を示せない.

期待

条件 C1(絶対量)では予測器は円の ΔG と同等.条件 C2(土台に依存する指定)では,予測器が円の ΔG を大きく上回る.

結果

未実施.

考察

C1 は「仕組みが正しく動くか」の確認,C2 が「予測器に価値があるか」の本試験.C2 で上回れなければ,段階2を簡単な方法(円の ΔG)に置き換える判断もあり得る.

2.予測の対象と損失

選んだもの
空間潜在 G の変化 ΔG を予測し,Ĝ′=G+ΔĜ とする(差を予測する形).zg の変化も同じ予測器で出す.正解は段階1の改良版の符号化器(固定,勾配を止める)で Ω′ を符号化したもの.損失は ‖ΔĜ−ΔG‖² を正解の大きさで割った値.
意図

編集の情報が入っている潜在を予測し,潜在がつぶれないようにする.

期待

G の変化を予測すれば,復号した形も正しくなる(段階1で,G の差を足せば形が正しく変わることを確かめ済み).

結果

未実施.段階1で,編集の情報はほぼすべて G にあり,zg だけを動かしても形は変わらないことがわかっている.

考察

符号化器を固定するので,JEPA で心配される「潜在がつぶれて損失だけ下がる」ことは起きない(正解の潜在が動かない).符号化器も一緒に学習するのは,固定で足りないとわかってから.損失は潜在の上で取るが,判定は必ず復号した形で行う(段階1の教訓).

3.予測器の構造

選んだもの
円環状の1次元畳み込みネット.入力は区間ごとに[G の16チャネル,突起の中心からの角度の cos・sin,h の指定値(C2 では比),w,突起の形の型]と,zg を全区間に配ったもの.出力は区間ごとの ΔG.
意図

G は輪郭に沿った64区間の列なので,その構造に合った小さな予測器にする.

期待

区間ごとに「突起の中心からの角度」を入力すれば,回転しても同じ働きをする(どの角度の突起も同じ重みで扱える)ので,少ないデータで学べる.

結果

未実施.

考察

円環状の1次元畳み込みは,段階1の符号化器と同じ部品で実装できる.数分〜十数分で学習できる規模を想定している.

4.データ

選んだもの
学習コーパスの単独編集の組(基準形状の単位で学習90%,検証5%,テスト5%).4つ組は合成の検査に使う.外挿は ood_h,ood_family.
意図

新しいデータを作らずに,段階1と同じコーパスで学習と評価をする.

期待

単独の編集の組(約5.6万)で十分に学べる.

結果

未実施.学習コーパスには,編集の前後の組と,編集の指定(θ,h,w,と R0)がすでに保存されている.

考察

すべての形を一度だけ符号化して GPU に置けば,学習は潜在の上だけで進むので速い.法線方向に押し出す編集など,より実際に近い C3 は,必要なら段階1の edit_pairs.py と同じ方法でその場で作れる(SDF は要らない).

5.評価と合格の目安

検査測り方合格の目安(仮)
予測の正確さ(条件 C1)予測した潜在を復号し,生えた突起と正解の差(段階1と同じ指標)≤ 0.015(円の ΔG と同等以上)
予測の正確さ(条件 C2)同上.高さを土台の大きさに対する比で与える≤ 0.02(円の ΔG の 0.055 を大きく下回る)
潜在の上の誤差‖予測した ΔG − 正解の ΔG‖ / ‖正解の ΔG‖記録のみ
合成4つ組で,予測器を2回続けて使った結果と Ω+e1+e2 の比較≤ 単独の 2 倍
外挿ood_h,ood_family で同じ指標段階1の外挿と同程度の落ち
選んだもの
下の表.主な指標は段階1と同じ「復号した突起の形の誤差」.
意図

段階2の合否を,学習の前に決めておく.

期待

C1 は円の ΔG と同等,C2 は大きく上回る.

結果

未実施.

考察

目安は仮.「円の ΔG を足す」を必ず比較に置き,それを超えない限り予測器を使う理由はないと判断する.

6.段階3(cINN)への影響

選んだもの
段階2では決めない(段階2の結果を見てから).
意図

段階2の設計が段階3の前提を変えないかを確かめる.

期待

計画どおり,大域ベクトル zg の遷移に cINN で分布を載せられる.

結果

段階1で,編集の情報は zg にほとんど入っていないことがわかった.zg の遷移に分布を載せても,編集の幅(不確かさ)は表せない.

考察

段階3の対象を決め直す必要がある.候補は (a) ΔG を少数の数に要約したもの(主成分など),(b) 編集の指定そのもの(θ,h,w)の分布.段階2の結果を見てから決める.

決まったこと(2026-11-20)

  1. 段階2の主な試験は C2(高さを土台の大きさに対する比で指定).
  2. 符号化器は固定で始める(一緒に学習するのは,固定で足りないとわかってから).
  3. 法線方向の押し出し(C3)は,C2 の結果を見てから決める → C2 の合格を受けて実施し,合格した(2026-11-20).

段階3の設計(2026-11-20 決定,結果は経過報告12節)

段階3(cINN)の設計.段階2までと同じく,各項目に「選んだもの」と意図・期待・結果・考察を書き,合格の目安は学習の前に決めた.対象は (a)「ΔG を少数の数に要約したもの」で決定(2026-11-20).

1.何をするか

選んだもの
条件:土台の形,45° 単位の大まかな場所(区画),突起か凹みか.これだけでは位置(区画の中のどこか),高さ,幅が決まらない.その分布 p(ΔG|条件)を cINN で学ぶ.データは学習コーパスの単独編集の組.
意図

答えが1つに決まらない指定(「このあたりに突起を付けたい」)から,あり得る形の変化を幅を持って出せるかを確かめる.将来は条件を「望む流れの変化」に替えて逆設計に使う.

期待

cINN のサンプルは,指定に合った突起になり,高さや幅のばらつきが学習データと同じになる.比較に置く正規分布(平均と共分散だけ)では,いろいろな突起を平均したぼやけた形が出る.

結果

未実施.

考察

ここで「形の分布」がきちんと学べれば,段階2(1つの答えを出す予測器)と組み合わせて,候補を複数出す使い方ができる.

2.何の分布を学ぶか:ΔG を 24 個の数に要約する

ΔG の要約のしかた情報の 99%99.9%
そのまま(1024 個の数)25 個33 個
45° の区画の中心で向きをそろえる9 個16 個
(参考)突起の正確な位置でそろえる5 個9 個
残す数(向きをそろえた後)812162432
形に戻したときの突起の誤差(下限 0.011)0.2830.0960.0360.01450.0119
選んだもの
ΔG を「指定された区画の中心が添字 0 に来るよう区間をずらす」→「主成分 24 個の係数 c」に変換し,c の分布を学ぶ.zg の変化は扱わない.
意図

cINN は入力と同じ次元の可逆変換なので,1024 次元の ΔG をそのまま扱うと重い.形を保ったまま少ない数に要約したい.

期待

ΔG は滑らかな突起の変化なので,少数の主成分で表せる.輪郭に沿った潜在なので,区画ごとに向きをそろえれば(区間をずらすだけ)さらに少なくて済む.

結果

向きをそろえると 99.9% の情報が 16 個に入った.ただし形に戻すと,16 個では突起の誤差 0.036 と粗く,24 個で 0.0145(下限 0.011 に近い)になった.zg の変化は無視しても誤差はほぼ変わらない(0.0109 → 0.0112).

考察

情報の割合だけで決めると粗すぎる(ここでも「形に戻して確かめる」が効いた).24 個とする.

3.cINN の構造と比較

選んだもの
条件付きのアフィン結合層(RealNVP/Glow 型)を 8 段重ねた cINN.条件は[突起か凹みか,土台の zg,向きをそろえた土台の G の区画まわり]を小さなネットで要約したもの.最尤で学習.比較は「突起か凹みかごとの正規分布(平均と共分散)」.
意図

正確な尤度とサンプリングができる条件付きの分布のモデルを作り,単純な分布より良いことを示す.

期待

cINN は,位置・高さ・幅の3つの自由度が作る曲がった集合(24 次元の中の3次元の面)を表せる.正規分布は表せない.

結果

未実施.

考察

このPoCの編集は動径方向の突起なので,土台の形は分布にほとんど効かないはず(段階1の結果).それでも条件に入れておき,C3 のように土台に依存する編集へ広げられるようにする.

4.評価と合格の目安

検査測り方合格の目安(学習の前に決めた)
指定どおり率サンプルを形に戻し,1つのガウス型の突起を当てはめる.位置が指定の区画の中,向き(突起/凹み)が正しい,当てはめの残差が 20% 以下,の3つを満たす割合≥ 90%
分布の一致当てはめた(区画の中の位置,高さ,幅)の分布と,テスト用の正解の分布の Wasserstein 距離を,それぞれの範囲(45°,0.12,16°)で割った値3つとも ≤ 0.1
尤度テスト用の組での負の対数尤度(1次元あたり)比較の正規分布より小さい
選んだもの
下の表.各テスト条件から1つずつ(1000 個)サンプルし,形に戻して測る.
意図

段階3の合否を,学習の前に決めておく.サンプルの良さは,形に戻してから測る.

期待

cINN は3つとも合格.正規分布は指定どおり率と分布の一致で落ちる.

結果

未実施.

考察

当てはめの手順そのものの誤差は,テスト用の正解の編集(直接符号化して形に戻したもの)に同じ当てはめをして確かめる.

データ

データセット形状ペア4つ組ペアの分割容量チェック
評価用固定セット
data/eval
7372―評価専用14.1 MB✓ 合格
学習コーパス(main)
data/corpus
72,16856,2244,056train 50,608,val 2,824,test 2,7927.4 GB✓ 合格
外挿テスト(h)
data/corpus_ood_h
3,0002,0000test 2,000315.4 MB✓ 合格
外挿テスト(形状族)
data/corpus_ood_family
3,5972,796199test 2,796379.0 MB✓ 合格

評価用固定セット

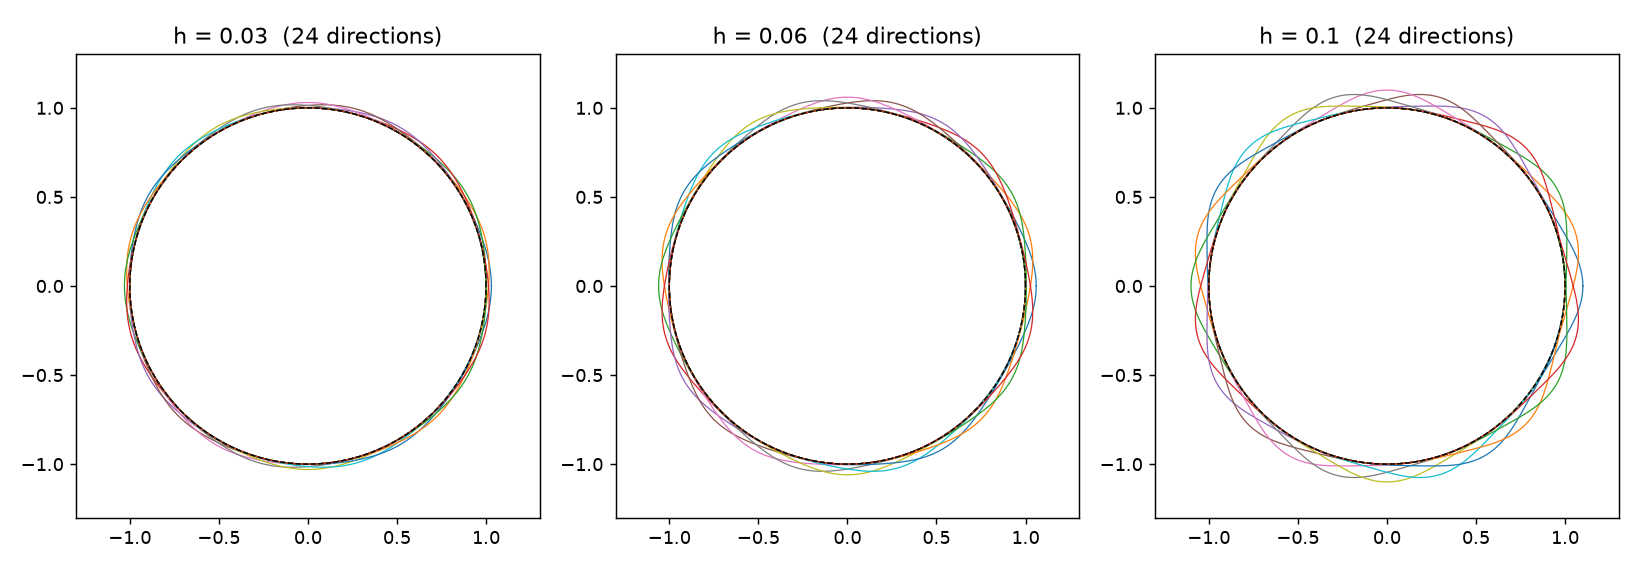
円柱+ガウス型の突起.θ を15度刻みで24方向,h を3水準.学習には使わず,学習済みの潜在空間の検査と流れ計算に使う.

意図

学習に一切使わない「ものさし」を作る.円に,位置と高さを規則正しく振った突起を付けるので,潜在の性質(大きさに比例するか,位置を一周させると潜在も一周するか,局所的か)を見やすい.

期待

最小の突起(高さ 0.03)でも SDF の格子の上で見分けられ,形どうしの違いは付けた突起だけになる.

結果

73 形状(基準の円+24方向×3高さ),72 ペアを作った.整合性の検査はすべて合格.最小の突起は SDF の格子で約2マス分の差になった.

考察

ものさしとして使える.ただし円だけが基準なので,基準形状の違いに対する性質は測れない.その点は学習コーパスの検証用の形(基準形状をまたぐ検査,編集を移す試験)で補っている.楕円などの2つ目の基準を足すかは未決.

生成設定

輪郭要素数 N512
SDF 格子256×256,領域 [-1.8,1.8]²
基準形状半径 R=1.0 の円
θ24 方向(15° 刻み)
h[0.03,0.06,0.1]
w(標準偏差)12.0°

チェック

項目値判定内容
法線の長さ2.22e-16✓ 合格法線が単位ベクトルからずれる最大量.
基準円の SDF1.88e-05✓ 合格解析解 |p|-1 との最大誤差.格子間隔の1/10(0.0014)以下で合格.
基準円の周長3.94e-05✓ 合格線素の長さの総和と 2π の差.
最小の編集の見え方2.133✓ 合格最小の h での Δφ の最大値を格子間隔で割った値.1 セル以上で合格.

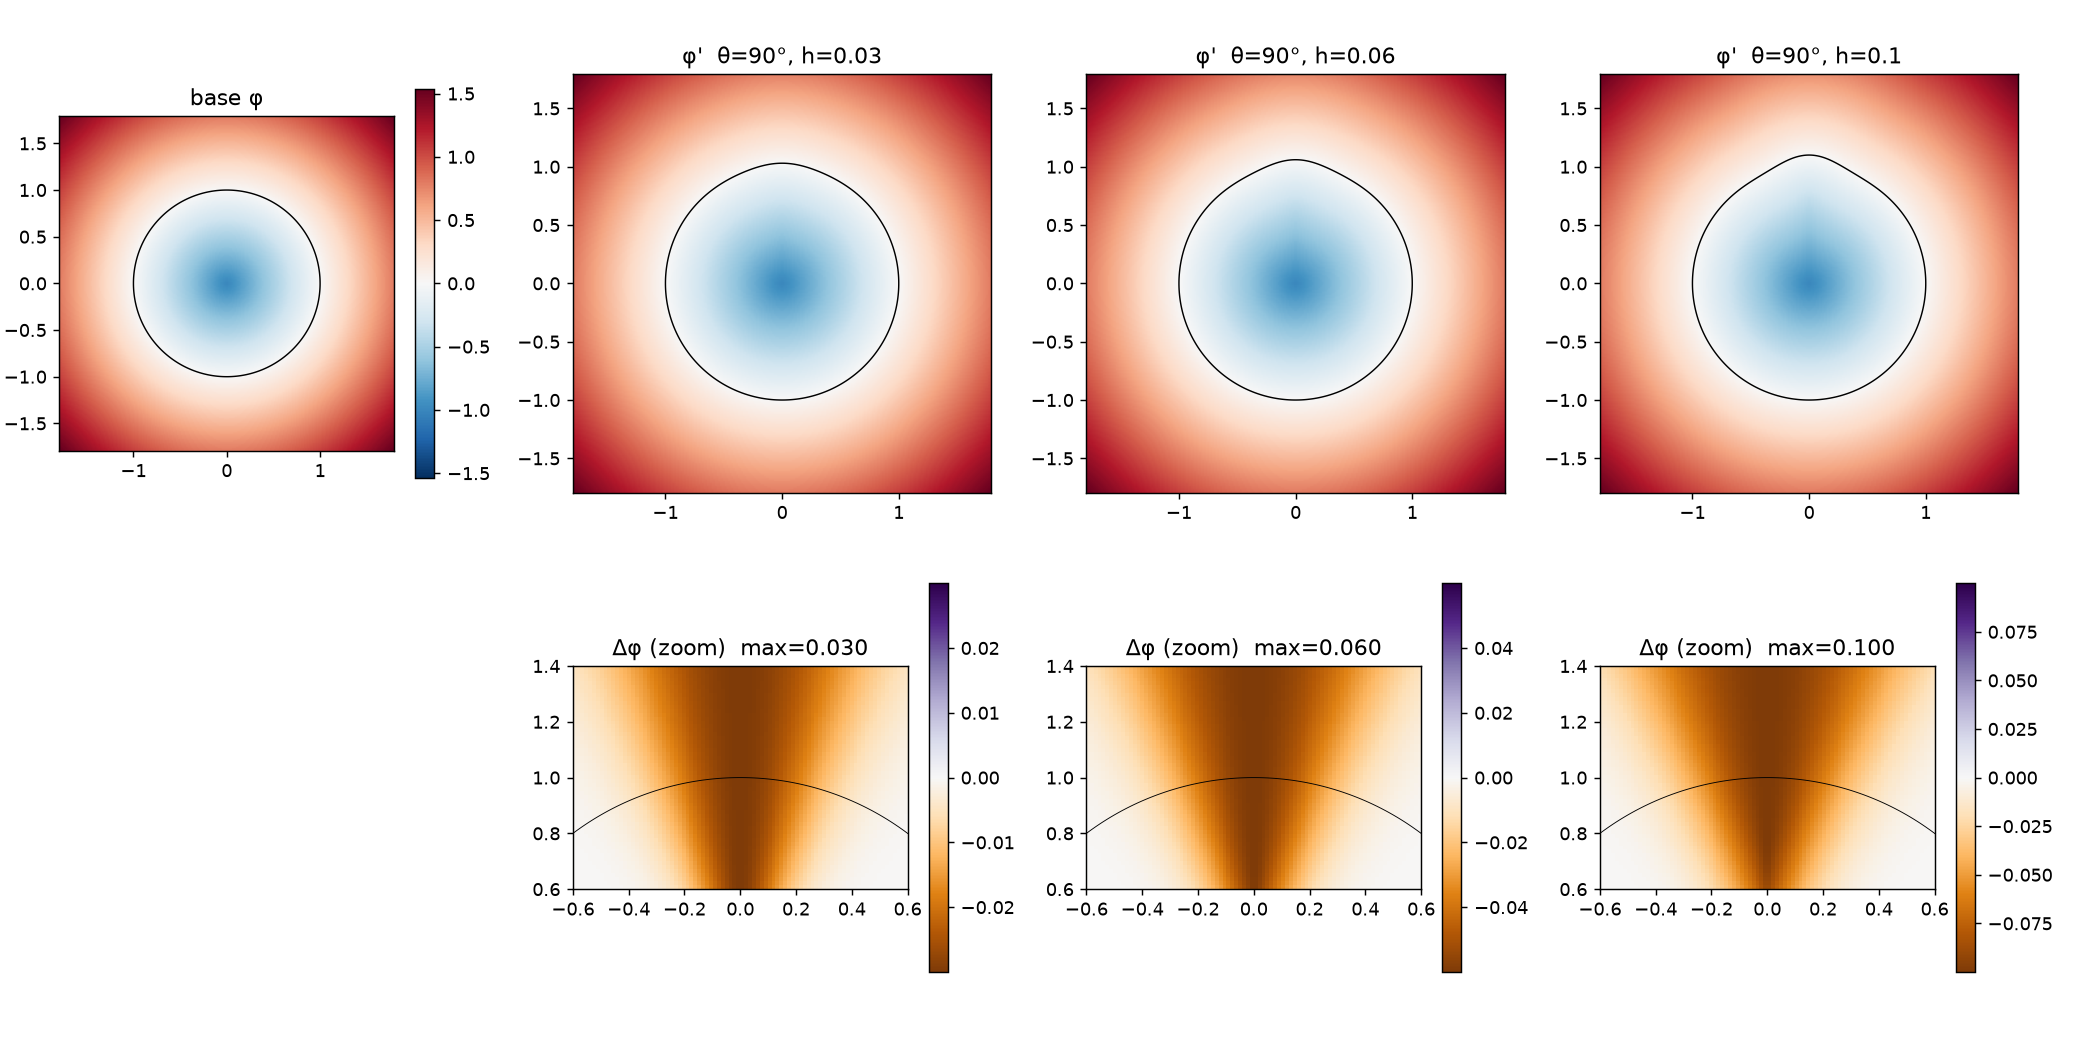
図

h ごとに24方向の突起を重ねた輪郭.破線が基準の円.
上段は SDF,下段は基準との差 Δφ(θ=90°).Δφ は突起の方向に扇形に広がる.
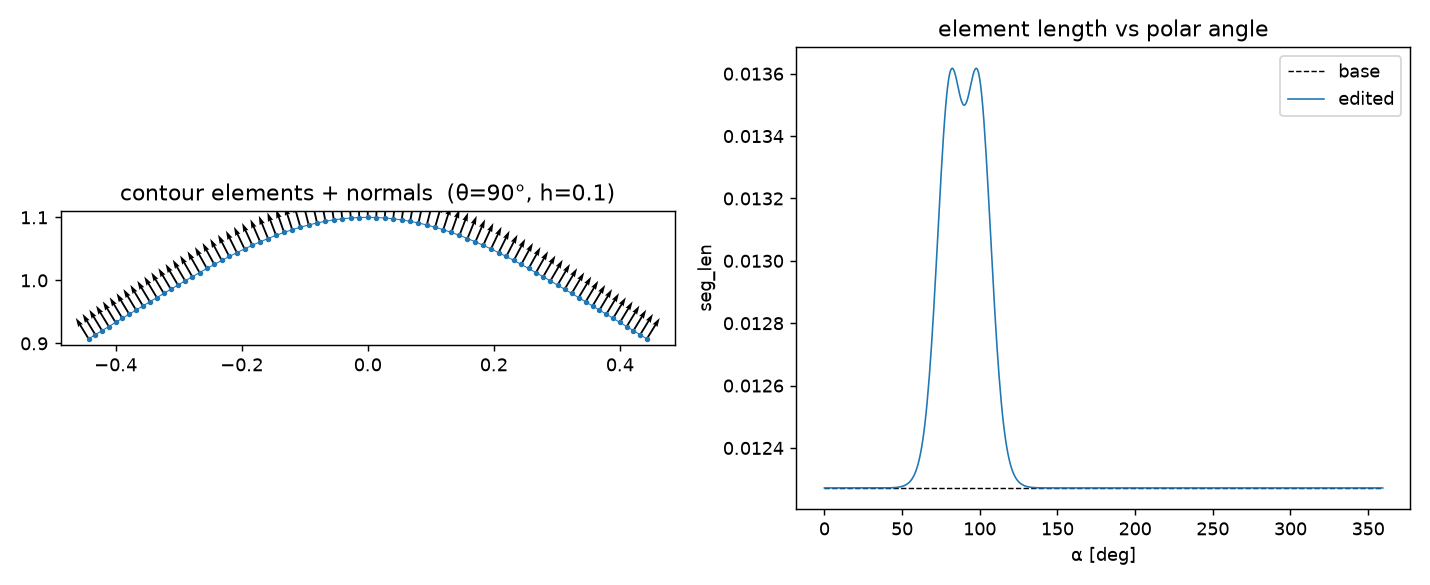
輪郭要素の位置と法線(左),極角ごとの線素の長さ(右).

学習コーパス(main)

Fourier 型の星状形状に,突起・凹みの単独編集と,突起2つの4つ組を付けたもの.段階1〜3の学習に使う.基準形状の単位で学習90%,検証5%,テスト5%に分ける.

意図

モデルに学ばせる形と編集を,十分な数と多様さで用意する.編集の正解(どこにどれだけの突起を付けたか)が分かるペアと,2つの編集の足し算を調べる4つ組を含める.

期待

形は多様だが制約を守る.編集の前後の差はちょうど付けた突起の分になり,4つ組では2つの差の和になる.学習・検証・テストは基準形状の単位で分け,同じ基準形状が両方に入らない.

結果

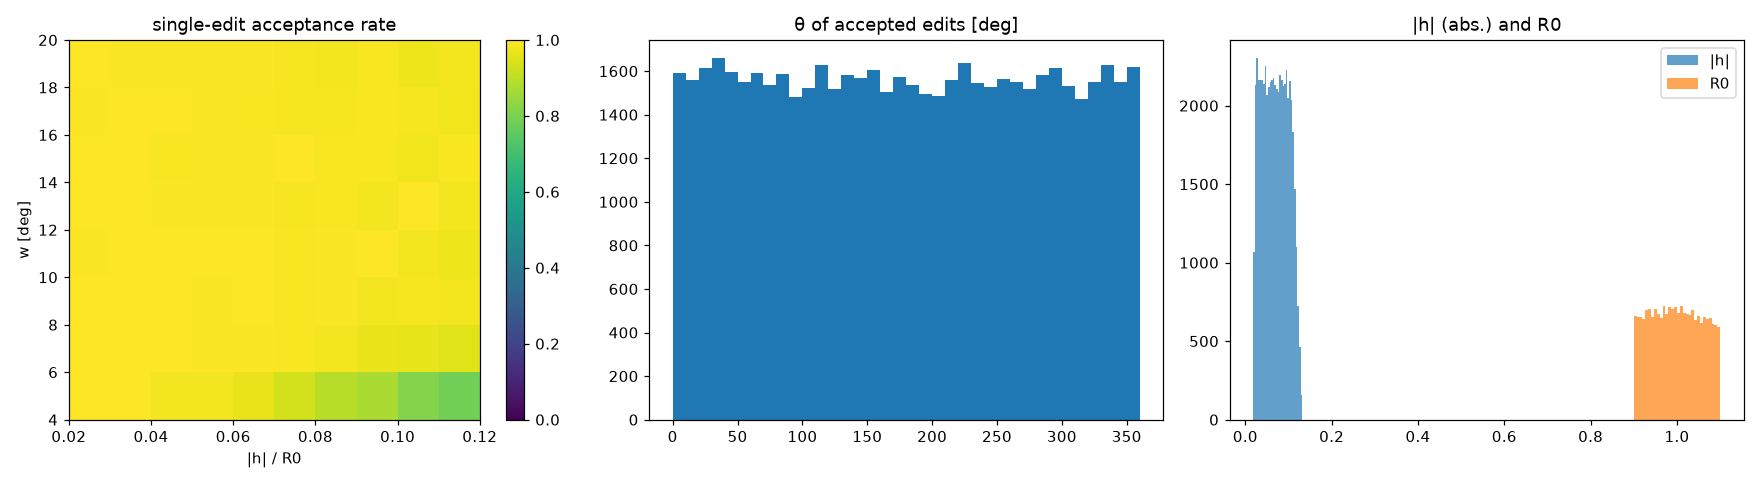
基準形状 20,000,形状 72,168,ペア 56,224,4つ組 4,056 を作った.編集の受理率は 92%.整合性の検査はすべて合格.

考察

細くて高い突起(幅 6° 未満かつ高さ 0.10 超)は曲がりの制約で約3割が棄却され,やや少ない.このデータで段階1の4案を学習し,比較できた.段階2(JEPA)の学習には,このペアと4つ組をそのまま使う.

生成設定

基準形状の数20,000
乱数シード0
Fourier 次数 K / 振幅 s8 / 0.6(係数の標準偏差 s/k²)
R0[0.9,1.1]
単純形状の割合5%
|h|/R0[0.02,0.12]
w[4,20] °
基準形状あたりの単独編集2
4つ組を付ける割合20%
制約半径 0.5〜1.5,曲率半径 ≥ 0.05
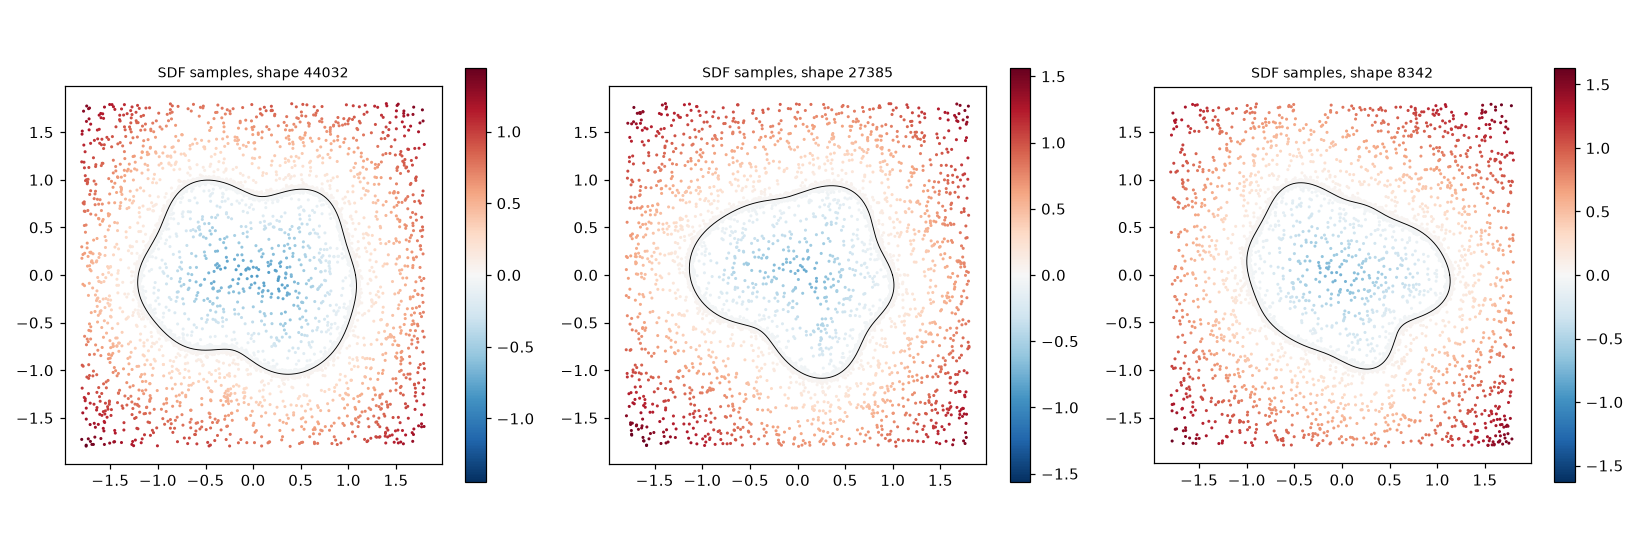
SDF 点サンプル8,192 点(表面近傍 70%,σ=0.02)
基準形状の内訳fourier 18,936,circle 536,k2_only 528

棄却の統計

基準形状の試行21,655(棄却 1,655:rmin 693,rmax 955,curvature 7)
編集の試行47,708(受理率 92.3%)
編集の棄却の内訳quad_separation 2,767,curvature 451,rmax 178,rmin 110,quad_curvature 86,quad_rmax 32,quad_rmin 28

チェック

項目値判定内容
法線の長さ3.33e-16✓ 合格法線が単位ベクトルからずれる最大量.
最小半径0.5✓ 合格全形状の極半径の最小値.制約は 0.5 以上.
最大半径1.5✓ 合格全形状の極半径の最大値.制約は 1.5 以下.
ペアの変位の整合7.64e-16✓ 合格編集後と編集前の輪郭の極半径の差が,保存した δr_i に一致するか(最大誤差).
4つ組の加法性6.55e-16✓ 合格r(Ω+e1+e2)-r(Ω)が δr1+δr2 に一致するか(最大誤差).
SDF の符号1✓ 合格表面近傍の点で,SDF の符号が解析的な内外判定と一致する割合.
SDF の距離の上限0✓ 合格|φ| が同じ極角の境界点までの距離を超える点の割合.0 であるべき.

図

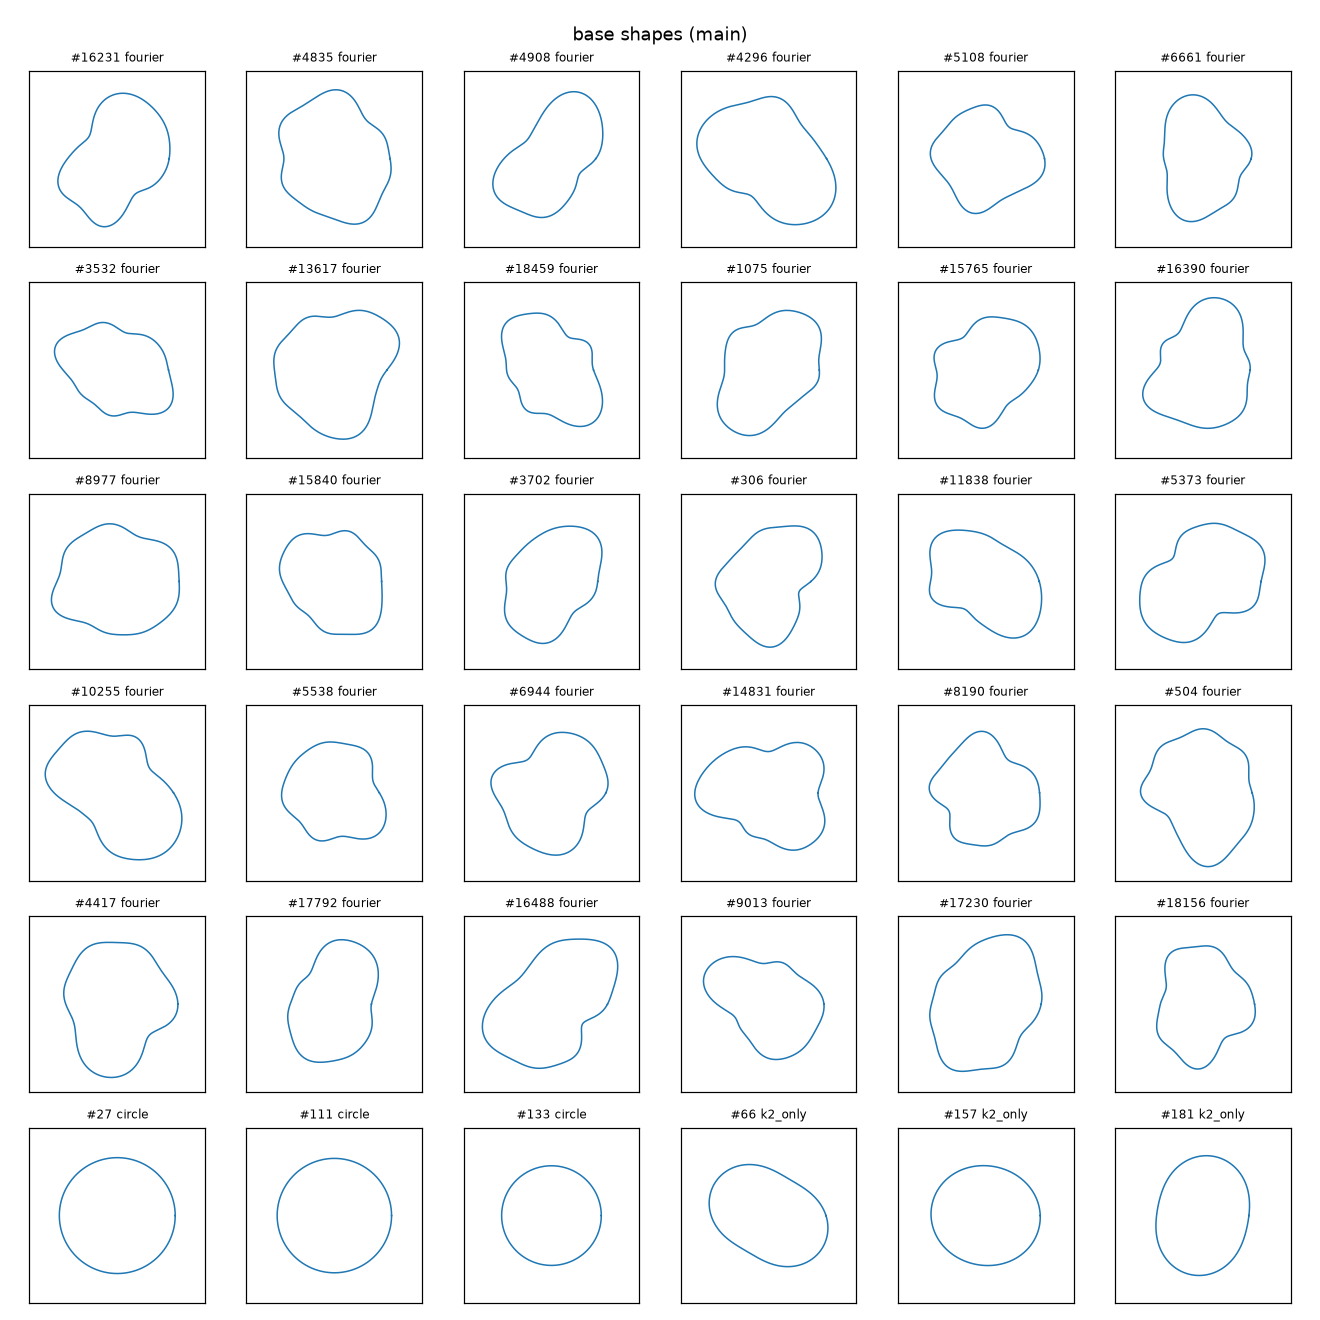
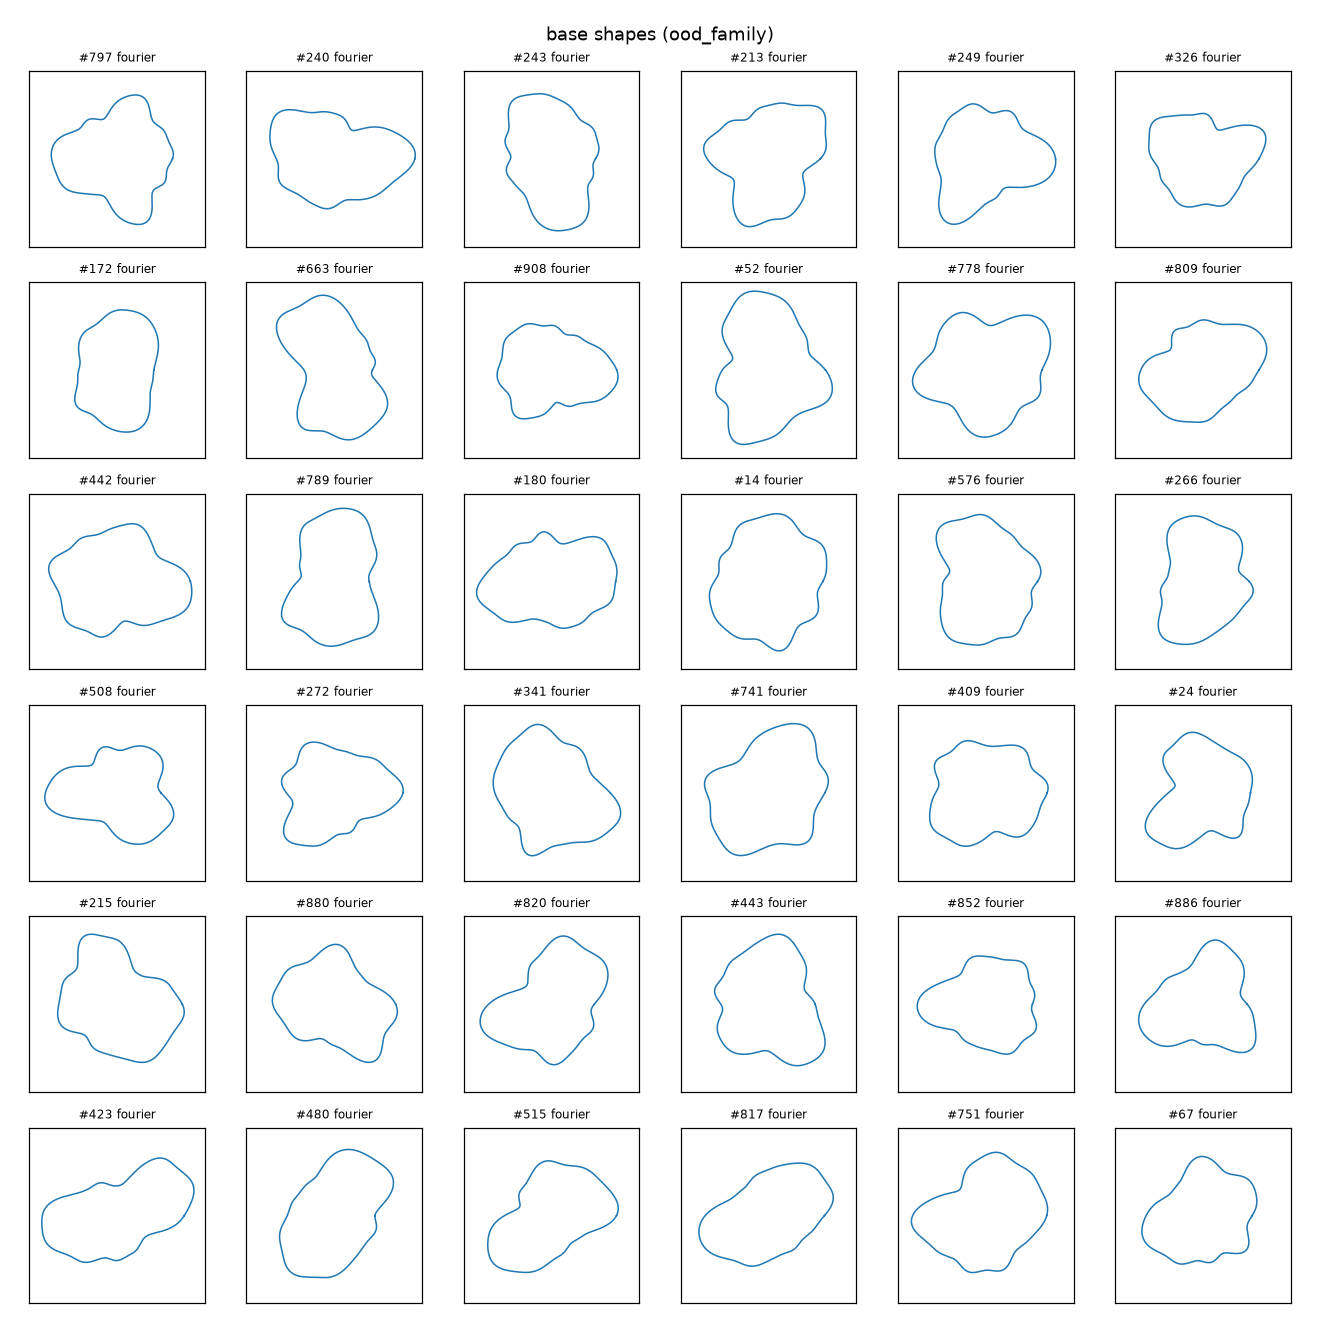
基準形状の例.最下段は単純形状(円,k=2 だけの形).
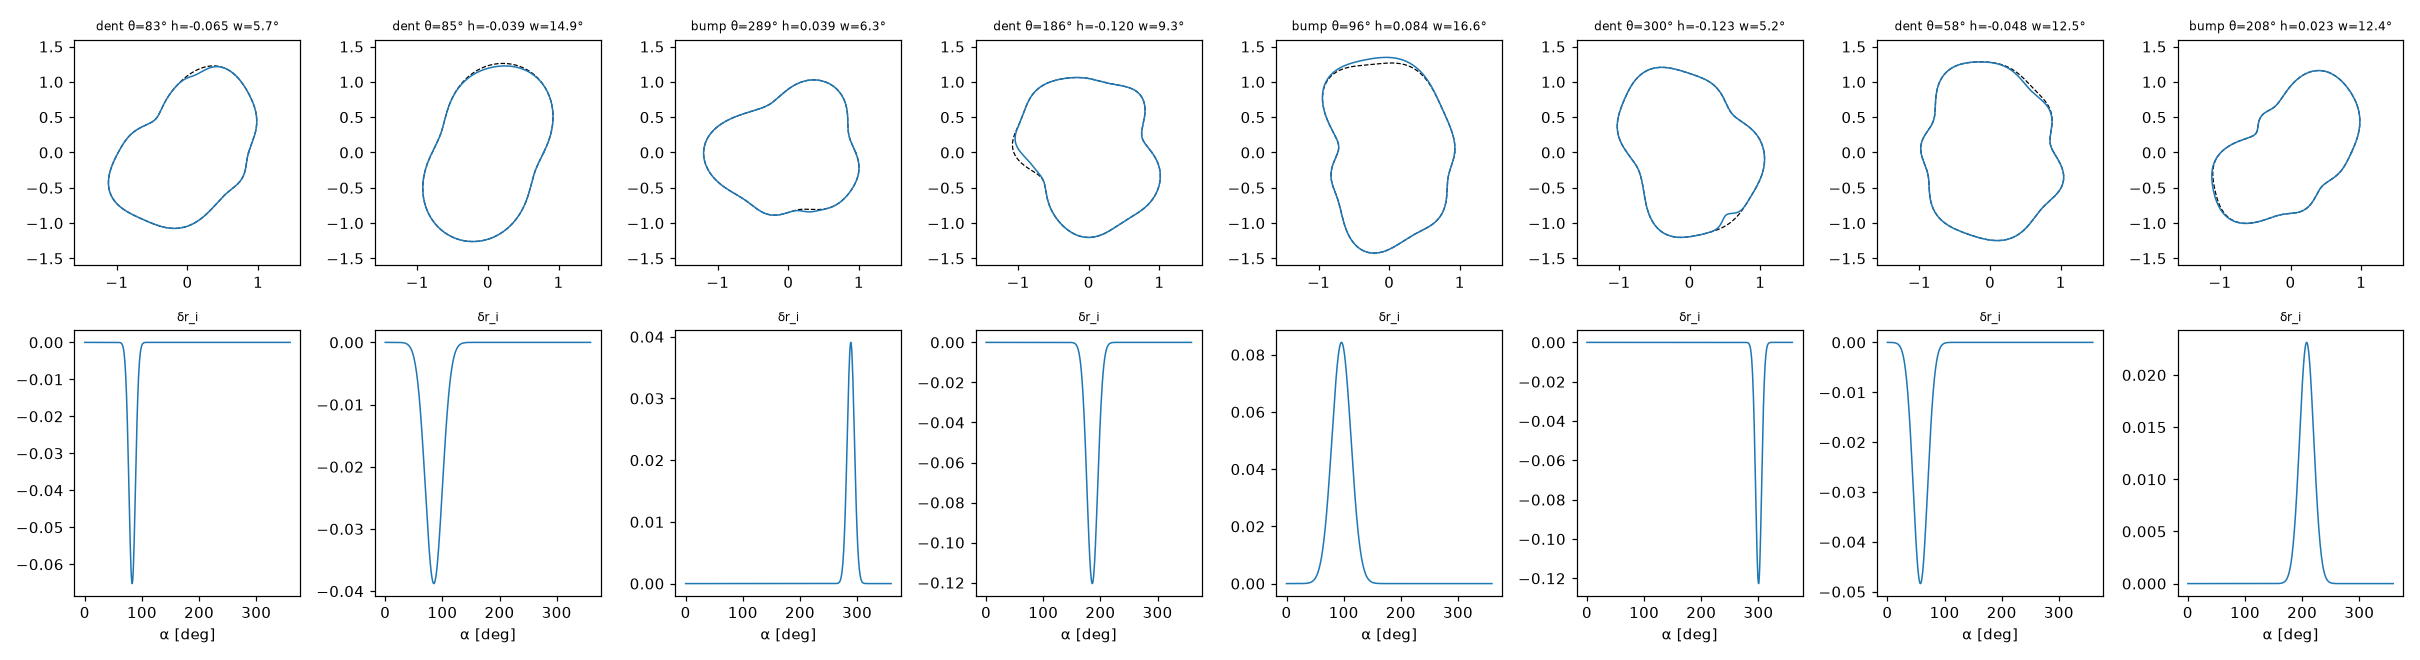
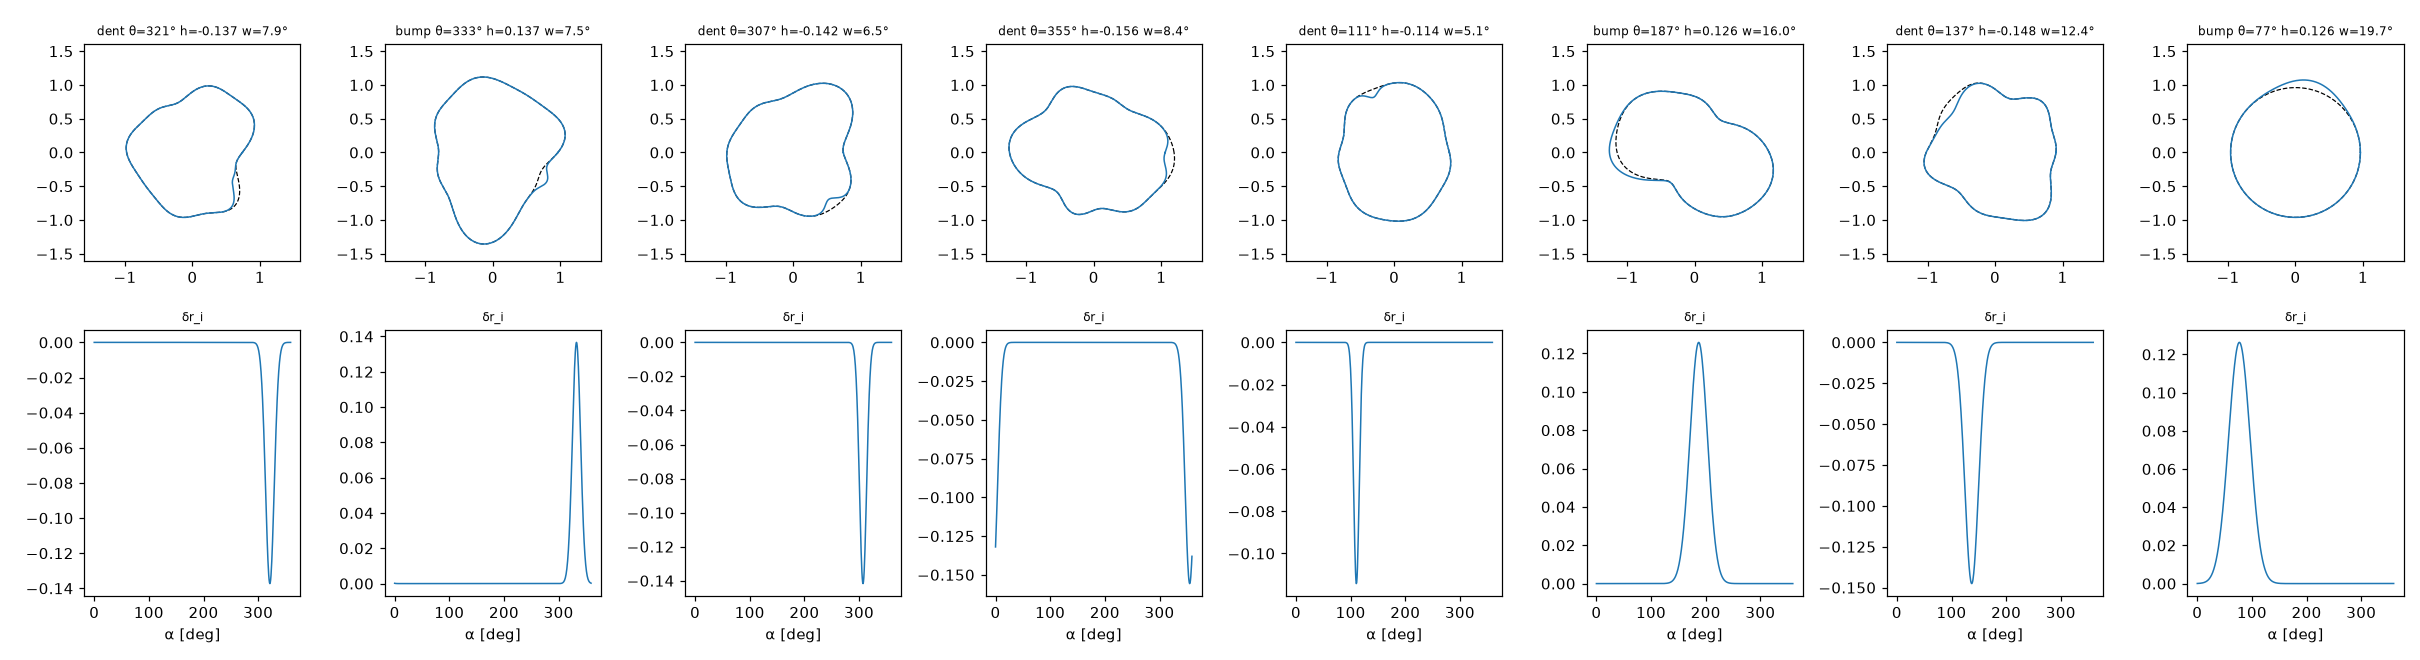
編集ペアの例.上段は形状(破線が編集前),下段は要素ごとの動径変位 δr_i.
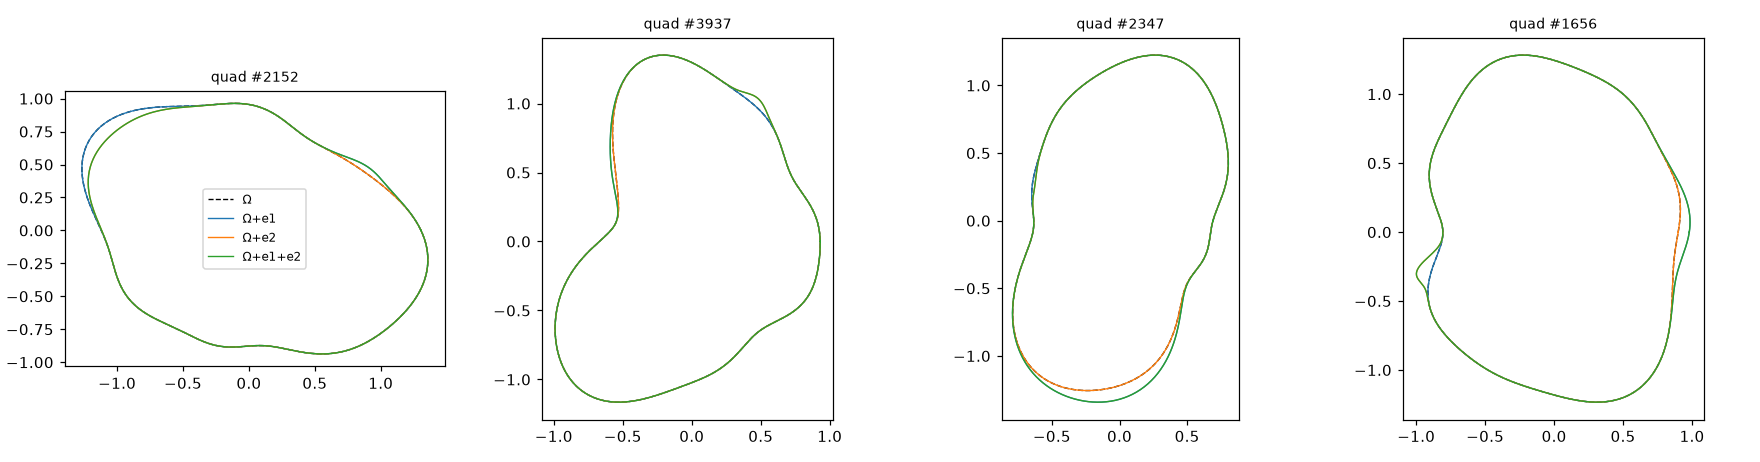
突起2つの4つ組の例.Ω,Ω+e1,Ω+e2,Ω+e1+e2.
編集パラメータの受理率(左)と,受理された編集の θ,|h|,R0 の分布.
SDF 点サンプルの例.表面近傍70%,一様30%.

外挿テスト(h)

編集の高さ |h| を学習範囲の外(0.12〜0.16)で生成したもの.テスト専用.

意図

学習で見た範囲より高い突起(|h|/R0 が 0.12〜0.16)で,モデルが外挿できるかを試す.

期待

学習範囲の外でも,潜在の移動が高さにほぼ比例し,形もある程度再現できる.

結果

形状 3,000,ペア 2,000 を作った(テスト専用).整合性の検査はすべて合格.モデルでの試験はまだ行っていない.

考察

段階1の第一候補(contour 案)が固まったので,次にこのデータで性能の落ち方を測る.

生成設定

基準形状の数1,000
乱数シード1
Fourier 次数 K / 振幅 s8 / 0.6(係数の標準偏差 s/k²)
R0[0.9,1.1]
単純形状の割合5%
|h|/R0[0.12,0.16]
w[4,20] °
基準形状あたりの単独編集2
4つ組を付ける割合0%
制約半径 0.5〜1.5,曲率半径 ≥ 0.05
SDF 点サンプル8,192 点(表面近傍 70%,σ=0.02)
基準形状の内訳fourier 950,circle 27,k2_only 23

棄却の統計

基準形状の試行1,074(棄却 74:rmax 35,rmin 39)
編集の試行2,182(受理率 91.7%)
編集の棄却の内訳curvature 140,rmax 26,rmin 16

チェック

項目値判定内容
法線の長さ3.33e-16✓ 合格法線が単位ベクトルからずれる最大量.
最小半径0.5007✓ 合格全形状の極半径の最小値.制約は 0.5 以上.
最大半径1.498✓ 合格全形状の極半径の最大値.制約は 1.5 以下.
ペアの変位の整合5.55e-16✓ 合格編集後と編集前の輪郭の極半径の差が,保存した δr_i に一致するか(最大誤差).
SDF の符号1✓ 合格表面近傍の点で,SDF の符号が解析的な内外判定と一致する割合.
SDF の距離の上限0✓ 合格|φ| が同じ極角の境界点までの距離を超える点の割合.0 であるべき.

図

外挿テスト(h)の編集ペアの例.
外挿テスト(h)の編集ペアの例.

外挿テスト(形状族)

基準形状の族を K=12,s=0.8 に変えたもの.テスト専用.

意図

学習とは違う形の族(細かい波が多く,歪みが大きい形)で,モデルが外挿できるかを試す.

期待

見た目が学習用と明らかに違い,性能が落ちるかどうかで汎化の限界が分かる.

結果

形状 3,597,ペア 2,796,4つ組 199 を作った(テスト専用).整合性の検査はすべて合格.モデルでの試験はまだ行っていない.

考察

高い周波数の成分が小さく,歪みの大きい形は半径の制約で棄却されるため,学習用との見た目の差は小さかった.外挿の試験としては弱い可能性があり,より違う族(たとえば鋭い角を持つ形)を足すか検討する.

生成設定

基準形状の数1,000
乱数シード2
Fourier 次数 K / 振幅 s12 / 0.8(係数の標準偏差 s/k²)
R0[0.9,1.1]
単純形状の割合0%
|h|/R0[0.02,0.12]
w[4,20] °
基準形状あたりの単独編集2
4つ組を付ける割合20%
制約半径 0.5〜1.5,曲率半径 ≥ 0.05
SDF 点サンプル8,192 点(表面近傍 70%,σ=0.02)
基準形状の内訳fourier 1,000,circle 0,k2_only 0

棄却の統計

基準形状の試行1,556(棄却 556:rmin 325,rmax 194,curvature 37)
編集の試行2,446(受理率 89.9%)
編集の棄却の内訳quad_separation 165,curvature 32,rmax 16,rmin 15,quad_curvature 12,quad_rmax 4,quad_rmin 3

チェック

項目値判定内容
法線の長さ3.33e-16✓ 合格法線が単位ベクトルからずれる最大量.
最小半径0.5016✓ 合格全形状の極半径の最小値.制約は 0.5 以上.
最大半径1.5✓ 合格全形状の極半径の最大値.制約は 1.5 以下.
ペアの変位の整合5.55e-16✓ 合格編集後と編集前の輪郭の極半径の差が,保存した δr_i に一致するか(最大誤差).
4つ組の加法性6.30e-16✓ 合格r(Ω+e1+e2)-r(Ω)が δr1+δr2 に一致するか(最大誤差).
SDF の符号1✓ 合格表面近傍の点で,SDF の符号が解析的な内外判定と一致する割合.
SDF の距離の上限0✓ 合格|φ| が同じ極角の境界点までの距離を超える点の割合.0 であるべき.

図

外挿テスト(形状族)の基準形状の例.
外挿テスト(形状族)の基準形状の例.

学習

意図

モデルが正しく学習を終えたか(止まったり発散したりしていないか)と,潜在の検査の値を,実行ごとに並べて比べる.

期待

損失の曲線は右下がりで最後に平らになる.案どうしの違いは,再現の正確さ(損失)と,潜在の性質(検査の値)の両方に現れる.

結果

16 本を学習し,16 本が完了.最良の検証損失は cinn-20261120-1720-a -1.59292,cinn-20261120-2113-b-best -1.59292,cinn-20261120-2114-d-small -1.53412,cinn-20261120-2113-c-noise05 -1.19853,cinn-20261120-2114-e-noise10 -0.77981,ae-20261119-1718-base 0.00077,ae-20261119-2319-contour 0.00101,ae-20261119-2319-gdrop 0.00102,ae-20261120-1528-contour-tr01 0.00116,ae-20261120-1528-contour-tr10 0.00123,pred-20261120-1704-c3 0.00205,pred-20261120-1646-c2-v2 0.00283,pred-20261120-1646-c1-v2 0.00284,ae-20261119-1718-global_only 0.00340,pred-20261120-1643-c2 0.02519,pred-20261120-1643-c1 0.02534(小さい順).

考察

損失が小さいことは,潜在が編集を素直に表すことを意味しない.案の良し悪しは下の比較表の検査の値と,形に戻して確かめる試験(経過報告 7.6節)を合わせて判断する.

実行の比較(各実行の最新の検査)

太字は各指標で最も良い値.

指標ae-20261119-1718-baseae-20261119-1718-global_onlyae-20261119-2319-contourae-20261119-2319-gdropae-20261120-1528-contour-tr01ae-20261120-1528-contour-tr10cinn-20261120-1720-acinn-20261120-2113-b-bestcinn-20261120-2113-c-noise05cinn-20261120-2114-d-smallcinn-20261120-2114-e-noise10pred-20261120-1643-c1pred-20261120-1643-c2pred-20261120-1646-c1-v2pred-20261120-1646-c2-v2pred-20261120-1704-c3
step60,00060,00060,00060,00060,00060,00030,00030,00030,00030,00030,00020,00020,000100,000100,000100,000
SDF 再構成誤差(検証)
小さいほど良い
3.27e-040.0015636.18e-044.69e-046.33e-046.21e-04――――――――――
形状 IoU(評価セット)
大きいほど良い
0.99990.99890.99970.99990.99970.9998――――――――――
表面の誤差(評価セット)
小さいほど良い
1.21e-047.41e-042.37e-041.47e-042.82e-041.92e-04――――――――――
線形性
大きいほど良い
0.96310.99990.97180.99980.99240.9902――――――――――
線形性[G]
大きいほど良い
0.9964―0.99990.987211――――――――――
局所性(空間潜在)
小さいほど良い
0.2026―0.0050.10820.11040.1852――――――――――
θ ループの一様さ
小さいほど良い
0.1780.040330.4830.060050.18020.1421――――――――――
θ ループの一様さ[G]
小さいほど良い
0.03627―0.010720.036610.0081450.003383――――――――――
方向の一致度
大きいほど良い
0.97410.99980.96050.99960.95850.98――――――――――
方向の一致度[G]
大きいほど良い
0.9998―0.99990.999811――――――――――
方向の一致度(対照)
小さいほど良い
0.064560.007080.034620.0072660.003569-0.03506――――――――――
方向の一致度(対照)[G]
小さいほど良い
1.11e-04―-1.68e-043.15e-040.0015040.001561――――――――――
合成可能性
小さいほど良い
0.051280.0083920.083020.0086480.082570.05819――――――――――
合成可能性[G]
小さいほど良い
0.007144―0.005550.0081177.76e-046.85e-04――――――――――
基準形状をまたぐ方向の一致度
大きいほど良い
0.20750.93070.092170.9210.15460.6519――――――――――
基準形状をまたぐ方向の一致度[G]
大きいほど良い
0.3773―0.69930.2110.99991――――――――――
基準形状をまたぐ方向の一致度(対照)
小さいほど良い
0.09634-0.06830.04266-0.067290.075750.6166――――――――――
基準形状をまたぐ方向の一致度(対照)[G]
小さいほど良い
0.00239―0.001188-0.0012090.007256-0.0176――――――――――
編集を別の形に移したときの誤差
小さいほど良い
0.48670.23020.091830.68860.017480.01795――――――――――
同(下限:直接の再現)
小さいほど良い
0.013940.14020.012280.020330.013180.01401――――――――――
段階2:予測の誤差
小さいほど良い
―――――――――――0.024860.025320.013080.012940.01745
段階2:学習なしの比較
小さいほど良い
―――――――――――0.015660.054720.015660.054720.1404
段階2:下限(直接の再現)
小さいほど良い
―――――――――――0.011060.011060.011060.011060.01364
段階2:潜在の上の誤差
小さいほど良い
―――――――――――0.025030.025630.012190.012180.01185
段階2:2回続けた予測の誤差
小さいほど良い
―――――――――――0.029250.030620.016550.017480.02376
段階2:外挿(高い突起)
小さいほど良い
―――――――――――0.034030.032010.015830.016160.02056
段階2:外挿(違う形の族)
小さいほど良い
―――――――――――0.03430.03410.018580.018560.02889
段階3:指定どおり率
大きいほど良い
――――――0.9760.9760.9660.9660.92―――――
段階3:指定どおり率(正規分布)
大きいほど良い
――――――0.3310.3310.3310.3310.331―――――
段階3:高さの分布の一致
小さいほど良い
――――――0.099210.10950.022720.13260.01516―――――
段階3:負の対数尤度
小さいほど良い
――――――-1.27-1.555-1.173-1.448-0.7638―――――

ae-20261119-1718-base

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-19T17:18:40+09:00
更新2026-11-19T17:48:13+09:00
最新 step60,000
最新の学習損失4.47e-04
最良の検証損失7.74e-04
メモ60,000 step 完了,最良の検証損失 0.00077,所要 30 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)3.27e-043.27e-04
形状 IoU(評価セット)0.99990.9999
表面の誤差(評価セット)1.21e-041.15e-04
線形性0.96310.9636
線形性[G]0.99640.9964
局所性(空間潜在)0.20260.1992
θ ループの一様さ0.1780.1777
θ ループの一様さ[G]0.036270.03627
方向の一致度0.97410.9872
方向の一致度[G]0.99980.9998
方向の一致度(対照)0.064560.06443
方向の一致度(対照)[G]1.11e-041.11e-04
合成可能性0.051280.03605
合成可能性[G]0.0071440.007144
基準形状をまたぐ方向の一致度0.20750.2075
基準形状をまたぐ方向の一致度[G]0.37730.3773
基準形状をまたぐ方向の一致度(対照)0.096340.09634
基準形状をまたぐ方向の一致度(対照)[G]0.002390.00239
編集を別の形に移したときの誤差0.48670.4867
同(下限:直接の再現)0.013940.01394
設定(config.json)
{
  "args": {
    "tag": "base",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 16,
    "res": 32,
    "zdim": 64,
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 16,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8
  },
  "n_params": 1391377,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 2.7
}

ae-20261119-1718-global_only

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-19T17:18:40+09:00
更新2026-11-19T17:42:51+09:00
最新 step60,000
最新の学習損失0.002139
最良の検証損失0.003399
メモ60,000 step 完了,最良の検証損失 0.00340,所要 24 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)0.0015630.001563
形状 IoU(評価セット)0.99890.9989
表面の誤差(評価セット)7.41e-047.41e-04
線形性0.99990.9999
θ ループの一様さ0.040330.03113
方向の一致度0.99980.9998
方向の一致度(対照)0.00708-0.008412
合成可能性0.0083920.008392
基準形状をまたぐ方向の一致度0.93070.9307
基準形状をまたぐ方向の一致度(対照)-0.0683-0.0683
編集を別の形に移したときの誤差0.23020.2302
同(下限:直接の再現)0.14020.1402
設定(config.json)
{
  "args": {
    "tag": "global_only",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 0,
    "res": 32,
    "zdim": 64,
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 0,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8
  },
  "n_params": 901185,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 2.7
}

ae-20261119-2319-contour

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-19T23:19:49+09:00
更新2026-11-19T23:47:41+09:00
最新 step60,000
最新の学習損失7.70e-04
最良の検証損失0.001013
メモ60,000 step 完了,最良の検証損失 0.00101,所要 28 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)6.18e-046.18e-04
形状 IoU(評価セット)0.99970.9997
表面の誤差(評価セット)2.37e-042.35e-04
線形性0.97180.9719
線形性[G]0.99991
局所性(空間潜在)0.0050.004274
θ ループの一様さ0.4830.3228
θ ループの一様さ[G]0.010720.005483
方向の一致度0.96050.9678
方向の一致度[G]0.99990.9999
方向の一致度(対照)0.034620.02318
方向の一致度(対照)[G]-1.68e-04-0.002728
合成可能性0.083020.07742
合成可能性[G]0.005550.00555
基準形状をまたぐ方向の一致度0.092170.1031
基準形状をまたぐ方向の一致度[G]0.69930.7514
基準形状をまたぐ方向の一致度(対照)0.042660.01516
基準形状をまたぐ方向の一致度(対照)[G]0.0011880.001167
編集を別の形に移したときの誤差0.091830.09183
同(下限:直接の再現)0.012280.01228
設定(config.json)
{
  "args": {
    "tag": "contour",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 16,
    "res": 32,
    "zdim": 64,
    "latent": "contour",
    "line_res": 64,
    "g_drop": 0.0,
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 16,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8,
    "latent": "contour",
    "line_res": 64,
    "n_elem": 512
  },
  "n_params": 1204817,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 3.8
}

ae-20261119-2319-gdrop

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-19T23:19:49+09:00
更新2026-11-19T23:51:11+09:00
最新 step60,000
最新の学習損失0.00154
最良の検証損失0.001023
メモ60,000 step 完了,最良の検証損失 0.00102,所要 31 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)4.69e-044.69e-04
形状 IoU(評価セット)0.99990.9999
表面の誤差(評価セット)1.47e-041.47e-04
線形性0.99980.9998
線形性[G]0.98720.9926
局所性(空間潜在)0.10820.09415
θ ループの一様さ0.060050.03927
θ ループの一様さ[G]0.036610.02886
方向の一致度0.99960.9996
方向の一致度[G]0.99980.9998
方向の一致度(対照)0.007266-0.009963
方向の一致度(対照)[G]3.15e-04-8.47e-04
合成可能性0.0086480.008648
合成可能性[G]0.0081170.007581
基準形状をまたぐ方向の一致度0.9210.921
基準形状をまたぐ方向の一致度[G]0.2110.405
基準形状をまたぐ方向の一致度(対照)-0.06729-0.0673
基準形状をまたぐ方向の一致度(対照)[G]-0.001209-0.003452
編集を別の形に移したときの誤差0.68860.6886
同(下限:直接の再現)0.020330.02033
設定(config.json)
{
  "args": {
    "tag": "gdrop",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 16,
    "res": 32,
    "zdim": 64,
    "latent": "grid",
    "line_res": 64,
    "g_drop": 0.5,
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 16,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8,
    "latent": "grid",
    "line_res": 64,
    "n_elem": 512
  },
  "n_params": 1391377,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 3.4
}

ae-20261120-1528-contour-tr01

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-20T15:28:07+09:00
更新2026-11-20T16:18:13+09:00
最新 step60,000
最新の学習損失0.001042
最良の検証損失0.001165
メモ60,000 step 完了,最良の検証損失 0.00116,所要 50 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)6.33e-046.33e-04
形状 IoU(評価セット)0.99970.9998
表面の誤差(評価セット)2.82e-042.11e-04
線形性0.99240.9924
線形性[G]11
局所性(空間潜在)0.11040.0961
θ ループの一様さ0.18020.1163
θ ループの一様さ[G]0.0081450.004338
方向の一致度0.95850.9749
方向の一致度[G]11
方向の一致度(対照)0.003569-0.03788
方向の一致度(対照)[G]0.0015042.48e-04
合成可能性0.082570.06842
合成可能性[G]7.76e-047.76e-04
基準形状をまたぐ方向の一致度0.15460.3945
基準形状をまたぐ方向の一致度[G]0.99990.9999
基準形状をまたぐ方向の一致度(対照)0.075750.01888
基準形状をまたぐ方向の一致度(対照)[G]0.0072560.007256
編集を別の形に移したときの誤差0.017480.01695
同(下限:直接の再現)0.013180.01318
設定(config.json)
{
  "args": {
    "tag": "contour-tr01",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 16,
    "res": 32,
    "zdim": 64,
    "latent": "contour",
    "line_res": 64,
    "g_drop": 0.0,
    "lam_tr": 0.1,
    "tr_batch": 32,
    "tr_on": "G",
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 16,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8,
    "latent": "contour",
    "line_res": 64,
    "n_elem": 512
  },
  "n_params": 1204817,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 3.2
}
ae-20261120-1528-contour-tr10

✓ 完了
段階段階1 土台オートエンコーダ
データセットdata/corpus
開始2026-11-20T15:28:07+09:00
更新2026-11-20T16:18:13+09:00
最新 step60,000
最新の学習損失0.002467
最良の検証損失0.00123
メモ60,000 step 完了,最良の検証損失 0.00123,所要 50 分
損失 対数目盛

検査(最新 step 60,000)

指標最新最良
SDF 再構成誤差(検証)6.21e-046.21e-04
形状 IoU(評価セット)0.99980.9998
表面の誤差(評価セット)1.92e-041.92e-04
線形性0.99020.9933
線形性[G]11
局所性(空間潜在)0.18520.1649
θ ループの一様さ0.14210.1421
θ ループの一様さ[G]0.0033830.003018
方向の一致度0.980.9906
方向の一致度[G]11
方向の一致度(対照)-0.03506-0.03721
方向の一致度(対照)[G]0.001561-0.004664
合成可能性0.058190.04133
合成可能性[G]6.85e-046.52e-04
基準形状をまたぐ方向の一致度0.65190.7762
基準形状をまたぐ方向の一致度[G]11
基準形状をまたぐ方向の一致度(対照)0.61660.4943
基準形状をまたぐ方向の一致度(対照)[G]-0.0176-0.0176
編集を別の形に移したときの誤差0.017950.0177
同(下限:直接の再現)0.014010.01401
設定(config.json)
{
  "args": {
    "tag": "contour-tr10",
    "corpus": "data/corpus",
    "eval": "data/eval",
    "runs": "runs",
    "steps": 60000,
    "batch": 64,
    "points": 4096,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 1000,
    "lam_z": 0.0001,
    "lam_g": 0.0001,
    "near_weight": 4.0,
    "c_grid": 16,
    "res": 32,
    "zdim": 64,
    "latent": "contour",
    "line_res": 64,
    "g_drop": 0.0,
    "lam_tr": 1.0,
    "tr_batch": 32,
    "tr_on": "G",
    "max_shapes": null,
    "log_every": 100,
    "val_every": 1000,
    "probe_every": 5000,
    "seed": 0
  },
  "model_cfg": {
    "c_in": 5,
    "c_seq": 128,
    "dilations": [
      1,
      2,
      4,
      8,
      16,
      32
    ],
    "c_splat": 32,
    "res": 32,
    "c_grid": 16,
    "unet_ch": [
      32,
      64,
      128
    ],
    "zdim": 64,
    "n_freq": 6,
    "hidden": 256,
    "n_layers": 5,
    "extent": 1.8,
    "latent": "contour",
    "line_res": 64,
    "n_elem": 512
  },
  "n_params": 1204817,
  "n_train_shapes": 64956,
  "n_val_shapes": 3618,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 3.3
}

cinn-20261120-1720-a

✓ 完了
段階段階3 cINN
データセットdata/corpus
開始2026-11-20T17:20:25+09:00
更新2026-11-20T17:22:25+09:00
最新 step30,000
最新の学習損失-2.216
最良の検証損失-1.593
メモ30,000 step 完了,所要 2 分.指定どおり率 cINN 98%,正規分布 33%
損失 対数目盛

検査(最新 step 30,000)

指標最新最良
段階3:指定どおり率0.9760.976
段階3:指定どおり率(正規分布)0.3310.331
段階3:高さの分布の一致0.099210.09921
段階3:負の対数尤度-1.27-1.27
設定(config.json)
{
  "args": {
    "tag": "a",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "k": 24,
    "blocks": 8,
    "steps": 30000,
    "batch": 512,
    "lr": 0.001,
    "wd": 1e-05,
    "warmup": 500,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "n_params": 1049664,
  "pca_energy": 0.999871585799575,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 5.5
}

cinn-20261120-2113-b-best

✓ 完了
段階段階3 cINN
データセットdata/corpus
開始2026-11-20T21:14:10+09:00
更新2026-11-20T21:17:41+09:00
最新 step30,000
最新の学習損失-2.216
最良の検証損失-1.593
メモ30,000 step 完了,所要 4 分.指定どおり率 cINN 98%,正規分布 33%
損失 対数目盛

検査(最新 step 30,000)

指標最新最良
段階3:指定どおり率0.9760.976
段階3:指定どおり率(正規分布)0.3310.331
段階3:高さの分布の一致0.10950.1095
段階3:負の対数尤度-1.555-1.555
設定(config.json)
{
  "args": {
    "tag": "b-best",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "k": 24,
    "blocks": 8,
    "steps": 30000,
    "batch": 512,
    "lr": 0.001,
    "wd": 1e-05,
    "warmup": 500,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0,
    "hidden": 256,
    "c_noise": 0.0,
    "eval_ckpt": "best",
    "temp": 1.0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "n_params": 1049664,
  "pca_energy": 0.999871585799575,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 13.8
}

cinn-20261120-2113-c-noise05

✓ 完了
段階段階3 cINN
データセットdata/corpus
開始2026-11-20T21:14:11+09:00
更新2026-11-20T21:17:41+09:00
最新 step30,000
最新の学習損失-0.9513
最良の検証損失-1.199
メモ30,000 step 完了,所要 3 分.指定どおり率 cINN 97%,正規分布 33%
損失 対数目盛

検査(最新 step 30,000)

指標最新最良
段階3:指定どおり率0.9660.966
段階3:指定どおり率(正規分布)0.3310.331
段階3:高さの分布の一致0.022720.02272
段階3:負の対数尤度-1.173-1.173
設定(config.json)
{
  "args": {
    "tag": "c-noise05",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "k": 24,
    "blocks": 8,
    "steps": 30000,
    "batch": 512,
    "lr": 0.001,
    "wd": 1e-05,
    "warmup": 500,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0,
    "hidden": 256,
    "c_noise": 0.05,
    "eval_ckpt": "best",
    "temp": 1.0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "n_params": 1049664,
  "pca_energy": 0.999871585799575,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 12.6
}

cinn-20261120-2114-d-small

✓ 完了
段階段階3 cINN
データセットdata/corpus
開始2026-11-20T21:14:23+09:00
更新2026-11-20T21:17:50+09:00
最新 step30,000
最新の学習損失-1.909
最良の検証損失-1.534
メモ30,000 step 完了,所要 3 分.指定どおり率 cINN 97%,正規分布 33%
損失 対数目盛

検査(最新 step 30,000)

指標最新最良
段階3:指定どおり率0.9660.966
段階3:指定どおり率(正規分布)0.3310.331
段階3:高さの分布の一致0.13260.1326
段階3:負の対数尤度-1.448-1.448
設定(config.json)
{
  "args": {
    "tag": "d-small",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "k": 24,
    "blocks": 8,
    "steps": 30000,
    "batch": 512,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0,
    "hidden": 128,
    "c_noise": 0.0,
    "eval_ckpt": "best",
    "temp": 1.0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "n_params": 486464,
  "pca_energy": 0.999871585799575,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 22.2
}

cinn-20261120-2114-e-noise10

✓ 完了
段階段階3 cINN
データセットdata/corpus
開始2026-11-20T21:14:23+09:00
更新2026-11-20T21:17:50+09:00
最新 step30,000
最新の学習損失-0.4149
最良の検証損失-0.7798
メモ30,000 step 完了,所要 3 分.指定どおり率 cINN 92%,正規分布 33%
損失 対数目盛

検査(最新 step 30,000)

指標最新最良
段階3:指定どおり率0.920.92
段階3:指定どおり率(正規分布)0.3310.331
段階3:高さの分布の一致0.015160.01516
段階3:負の対数尤度-0.7638-0.7638
設定(config.json)
{
  "args": {
    "tag": "e-noise10",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "k": 24,
    "blocks": 8,
    "steps": 30000,
    "batch": 512,
    "lr": 0.001,
    "wd": 1e-05,
    "warmup": 500,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0,
    "hidden": 256,
    "c_noise": 0.1,
    "eval_ckpt": "best",
    "temp": 1.0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "n_params": 1049664,
  "pca_energy": 0.999871585799575,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 20.3
}

pred-20261120-1643-c1

✓ 完了
段階段階2 JEPA 型予測器
データセットdata/corpus
開始2026-11-20T16:43:32+09:00
更新2026-11-20T16:46:21+09:00
最新 step20,000
最新の学習損失0.01547
最良の検証損失0.02534
メモ20,000 step 完了,最良の検証損失 0.02534,所要 3 分.誤差 0.025(学習なし 0.016,下限 0.011)
損失 対数目盛

検査(最新 step 20,000)

指標最新最良
段階2:予測の誤差0.024860.02486
段階2:学習なしの比較0.015660.01566
段階2:下限(直接の再現)0.011060.01106
段階2:潜在の上の誤差0.025030.02503
段階2:2回続けた予測の誤差0.029250.02925
段階2:外挿(高い突起)0.034030.03403
段階2:外挿(違う形の族)0.03430.0343
設定(config.json)
{
  "args": {
    "tag": "c1",
    "cond": "abs",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "steps": 20000,
    "batch": 256,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "lam_z": 0.1,
    "log_every": 100,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "model_cfg": {
    "c_grid": 16,
    "zdim": 64,
    "line_res": 64,
    "n_elem": 512,
    "c": 128,
    "zproj": 32,
    "dilations": [
      1,
      2,
      4,
      8,
      16
    ]
  },
  "n_params": 537072,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 5.4
}

pred-20261120-1643-c2

✓ 完了
段階段階2 JEPA 型予測器
データセットdata/corpus
開始2026-11-20T16:43:32+09:00
更新2026-11-20T16:46:21+09:00
最新 step20,000
最新の学習損失0.01547
最良の検証損失0.02519
メモ20,000 step 完了,最良の検証損失 0.02519,所要 3 分.誤差 0.025(学習なし 0.055,下限 0.011)
損失 対数目盛

検査(最新 step 20,000)

指標最新最良
段階2:予測の誤差0.025320.02532
段階2:学習なしの比較0.054720.05472
段階2:下限(直接の再現)0.011060.01106
段階2:潜在の上の誤差0.025630.02563
段階2:2回続けた予測の誤差0.030620.03062
段階2:外挿(高い突起)0.032010.03201
段階2:外挿(違う形の族)0.03410.0341
設定(config.json)
{
  "args": {
    "tag": "c2",
    "cond": "rel",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "steps": 20000,
    "batch": 256,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "lam_z": 0.1,
    "log_every": 100,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "model_cfg": {
    "c_grid": 16,
    "zdim": 64,
    "line_res": 64,
    "n_elem": 512,
    "c": 128,
    "zproj": 32,
    "dilations": [
      1,
      2,
      4,
      8,
      16
    ]
  },
  "n_params": 537072,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 5.4
}

pred-20261120-1646-c1-v2

✓ 完了
段階段階2 JEPA 型予測器
データセットdata/corpus
開始2026-11-20T16:46:52+09:00
更新2026-11-20T16:58:45+09:00
最新 step100,000
最新の学習損失0.001236
最良の検証損失0.002839
メモ100,000 step 完了,最良の検証損失 0.00284,所要 12 分.誤差 0.013(学習なし 0.016,下限 0.011)
損失 対数目盛

検査(最新 step 100,000)

指標最新最良
段階2:予測の誤差0.013080.01308
段階2:学習なしの比較0.015660.01566
段階2:下限(直接の再現)0.011060.01106
段階2:潜在の上の誤差0.012190.01219
段階2:2回続けた予測の誤差0.016550.01655
段階2:外挿(高い突起)0.015830.01583
段階2:外挿(違う形の族)0.018580.01858
設定(config.json)
{
  "args": {
    "tag": "c1-v2",
    "cond": "abs",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "steps": 100000,
    "batch": 256,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "lam_z": 0.01,
    "log_every": 100,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "model_cfg": {
    "c_grid": 16,
    "zdim": 64,
    "line_res": 64,
    "n_elem": 512,
    "c": 128,
    "zproj": 32,
    "dilations": [
      1,
      2,
      4,
      8,
      16
    ]
  },
  "n_params": 537072,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 5.5
}

pred-20261120-1646-c2-v2

✓ 完了
段階段階2 JEPA 型予測器
データセットdata/corpus
開始2026-11-20T16:46:52+09:00
更新2026-11-20T16:58:45+09:00
最新 step100,000
最新の学習損失0.001252
最良の検証損失0.002835
メモ100,000 step 完了,最良の検証損失 0.00283,所要 12 分.誤差 0.013(学習なし 0.055,下限 0.011)
損失 対数目盛

検査(最新 step 100,000)

指標最新最良
段階2:予測の誤差0.012940.01294
段階2:学習なしの比較0.054720.05472
段階2:下限(直接の再現)0.011060.01106
段階2:潜在の上の誤差0.012180.01218
段階2:2回続けた予測の誤差0.017480.01748
段階2:外挿(高い突起)0.016160.01616
段階2:外挿(違う形の族)0.018560.01856
設定(config.json)
{
  "args": {
    "tag": "c2-v2",
    "cond": "rel",
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "steps": 100000,
    "batch": 256,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "lam_z": 0.01,
    "log_every": 100,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "model_cfg": {
    "c_grid": 16,
    "zdim": 64,
    "line_res": 64,
    "n_elem": 512,
    "c": 128,
    "zproj": 32,
    "dilations": [
      1,
      2,
      4,
      8,
      16
    ]
  },
  "n_params": 537072,
  "n_train_pairs": 50608,
  "n_val_pairs": 2824,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 5.5
}

pred-20261120-1704-c3

✓ 完了
段階段階2 JEPA 型予測器
データセットdata/corpus
開始2026-11-20T17:05:03+09:00
更新2026-11-20T17:11:43+09:00
最新 step100,000
最新の学習損失0.001675
最良の検証損失0.002053
メモ100,000 step 完了,最良の検証損失 0.00205,所要 7 分.誤差 0.017(学習なし 0.140,下限 0.014)
損失 対数目盛

検査(最新 step 100,000)

指標最新最良
段階2:予測の誤差0.017450.01745
段階2:学習なしの比較0.14040.1404
段階2:下限(直接の再現)0.013640.01364
段階2:潜在の上の誤差0.011850.01185
段階2:2回続けた予測の誤差0.023760.02376
段階2:外挿(高い突起)0.020560.02056
段階2:外挿(違う形の族)0.028890.02889
設定(config.json)
{
  "args": {
    "tag": "c3",
    "cond": "normal",
    "n_normal_train": 150000,
    "ae_tag": "contour-tr01",
    "data": "data",
    "runs": "runs",
    "steps": 100000,
    "batch": 256,
    "lr": 0.001,
    "wd": 0.0001,
    "warmup": 500,
    "lam_z": 0.01,
    "log_every": 100,
    "val_every": 1000,
    "n_eval": 1000,
    "seed": 0
  },
  "ae_run": "ae-20261120-1528-contour-tr01",
  "model_cfg": {
    "c_grid": 16,
    "zdim": 64,
    "line_res": 64,
    "n_elem": 512,
    "c": 128,
    "zproj": 32,
    "dilations": [
      1,
      2,
      4,
      8,
      16
    ]
  },
  "n_params": 537072,
  "n_train_pairs": 150000,
  "n_val_pairs": 4000,
  "gpu": "NVIDIA GeForce RTX 5090",
  "load_seconds": 11.7
}

検査に使う指標

損失の値だけでは,潜在空間が編集を正しく表しているかは分からない.次の指標を評価用固定セットと学習コーパスの4つ組で測る.

指標キー向き定義
SDF 再構成誤差(検証)sdf_l1_val小さいほど良い検証用の形状で,表面近傍(|φ|<0.05)の点の SDF の平均絶対誤差.
形状 IoU(評価セット)iou_eval大きいほど良い評価用固定セットを符号化・復号した形状と正解の重なり(格子 256²).
表面の誤差(評価セット)surf_abs_eval小さいほど良い正解の輪郭点で復号した |φ̂| の平均.正解の輪郭から復号した表面までの距離の近似.
線形性linearity_r2大きいほど良い評価セットで,‖Δz_g‖ と h の比例関係(原点を通る直線)の決定係数.方向ごとに測り平均する.今は通常のユークリッド距離で,引き戻し計量は後で入れる.
線形性[G]linearity_r2_G大きいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
局所性(空間潜在)locality_ratio小さいほど良い評価セットで,空間潜在の差 ΔG のエネルギーのうち,突起の位置から 0.45 より遠いセルにある割合.
θ ループの一様さloop_cv小さいほど良いh 最大の Δz_g(θ)の24点で,隣り合う点の距離の変動係数.θ によらず一定なら 0.
θ ループの一様さ[G]loop_cv_G小さいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
方向の一致度direction_cos大きいほど良い検証用の4つ組で,同じ編集 e2 を Ω と Ω+e1 に適用したときの Δz_g の cos 類似度.
方向の一致度[G]direction_cos_G大きいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
方向の一致度(対照)direction_cos_ctrl小さいほど良い同じ Ω に別の編集 e1,e2 を付けたときの Δz_g どうしの cos 類似度.方向の一致度がこれより十分高いことが条件.
方向の一致度(対照)[G]direction_cos_ctrl_G小さいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
合成可能性compose_resid小さいほど良い検証用の4つ組で,z_g(Ω+e1+e2)と z_g(Ω)+Δz1+Δz2 の差を ‖Δz1‖+‖Δz2‖ で割った値.
合成可能性[G]compose_resid_G小さいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
基準形状をまたぐ方向の一致度xbase_cos大きいほど良い検証用の基準形状32個に同じ24種類の編集(θ 30° 刻み,h+0.08/−0.06,w 10°)を付け,同じ編集の Δz_g どうしを別の基準形状の間で比べた cos 類似度.
基準形状をまたぐ方向の一致度[G]xbase_cos_G大きいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
基準形状をまたぐ方向の一致度(対照)xbase_cos_ctrl小さいほど良いθ が 60° 以上離れた別の編集(符号は同じ)を別の基準形状に付けたときの Δz_g どうしの cos 類似度.
基準形状をまたぐ方向の一致度(対照)[G]xbase_cos_ctrl_G小さいほど良い同じ指標を,Δz_g の代わりに空間潜在の差 ΔG(平坦にしたベクトル)で測った値.
編集を別の形に移したときの誤差transfer_err小さいほど良い基準形状 A で測った潜在の差(z_g と G の両方)を,別の基準形状 B の潜在に足して形に戻し,生えた突起と正解の突起の差を測る(RMS の比,760通りの中央値).潜在の数値ではなく,形に戻して確かめる検査.目安 0.2 以下(仮).
同(下限:直接の再現)transfer_err_direct小さいほど良いB に実際に突起を付けた形を符号化・復号したときの同じ誤差.移したときの誤差はこれより小さくならない.
段階2:予測の誤差pred_err小さいほど良い段階2の予測器で編集後の潜在を予測し,復号して生えた突起と正解の突起の差を測る(RMS の比,テスト用 1000 組の中央値).
段階2:学習なしの比較pred_err_lookup小さいほど良い半径1の円に同じ指定の突起を付けて測った ΔG を足しただけの予測の誤差.予測器はこれを下回る必要がある.
段階2:下限(直接の再現)pred_err_direct小さいほど良い編集後の形を直接符号化・復号したときの同じ誤差.
段階2:潜在の上の誤差pred_latent_err小さいほど良い‖予測した ΔG − 正解の ΔG‖ / ‖正解の ΔG‖ の中央値.
段階2:2回続けた予測の誤差pred_compose_err小さいほど良い4つ組で予測器を2回続けて使い,Ω+e1+e2 と比べた誤差.
段階2:外挿(高い突起)pred_err_ood_h小さいほど良いood_h の単独編集の組での予測の誤差.
段階2:外挿(違う形の族)pred_err_ood_family小さいほど良いood_family の単独編集の組での予測の誤差.
段階3:指定どおり率cinn_conform大きいほど良いテスト用 1000 条件から1つずつサンプルし,形に戻して突起を当てはめたとき,位置が区画の中・向きが正しい・突起らしい形(残差 20% 以下)の割合.目安 90% 以上.
段階3:指定どおり率(正規分布)gauss_conform大きいほど良い比較の正規分布(突起か凹みかごと)での同じ割合.
段階3:高さの分布の一致cinn_w_h小さいほど良い当てはめた高さの分布と正解の分布の Wasserstein 距離を範囲 0.12 で割った値.目安 0.1 以下.
段階3:負の対数尤度cinn_nll小さいほど良いテスト用の組の ΔG の要約 c の負の対数尤度(1次元あたり).学習時に雑音を足すと,ぼかした分布を学ぶぶん大きくなる.

所見と未決事項

所見

  • i 所見2026-11-19評価用固定セットの最小の編集(h=0.03)は,SDF の格子上で約2.1セル分の差になる.256×256 で足りる.
  • i 所見2026-11-19局所的な編集でも SDF の差は扇形に広がる.局所性は SDF の差ではなく,輪郭上の変位で測る.
  • ! 要注意2026-11-19学習コーパスで,w<6° かつ |h|>0.10 の編集だけ受理率が約70%に下がる(曲率の制約).細くて高い編集がやや少ない.
  • ! 要注意2026-11-19外挿テスト(形状族)は main と見た目の差が小さい.k の高い成分が小さく,歪みの大きい標本は半径の制約で棄却されるため.外挿として弱い可能性がある.
  • i 所見2026-11-19段階1の初回学習(60,000 step).空間潜在ありの base は,大域ベクトルだけの global_only より再構成が約5倍良い(検証の SDF 誤差 0.00077 対 0.0034,評価セットの表面誤差 1e-4 対 7e-4,IoU 0.9999 対 0.9989).
  • i 所見2026-11-19base の空間潜在の局所性.突起による ΔG のエネルギーの約80%が,突起から 0.45 以内のセルに集まる(一様に散らばれば約5%).
  • i 所見2026-11-19base の Δz の指標を空間潜在 G でも測った(保存したチェックポイントで事後に評価).G では線形性 R² 0.996,θ ループの変動係数 0.036,方向の一致度 0.9998(対照 0.0001),合成の残差 0.007 で,global_only の z_g と同程度に良い.base の z_g が弱く見えたのは,編集の情報が G に入っているため.
  • ! 要注意2026-11-19基準形状をまたぐ方向の一致度(同じ編集を形の違う基準形状に付ける)で差が出た.global_only の z_g は 0.93(対照 −0.07)と高いが,base の G は 0.38(対照 0.002),base の z_g は 0.21.G は固定した格子の上の表現なので,基準形状の半径が違うと同じ θ の突起が別のセルに入り,ΔG のベクトルが一致しないと考えられる.対照よりは十分高く,編集の種類は区別できている.
  • i 所見2026-11-19下流(IDO の流れ場の予測)では位置に固定した表現の方が都合がよい可能性もある.「同じ編集は同じ Δz」を重視するなら,G を輪郭に沿った(極角 α を座標とする)潜在に替える,または z_g を併用する,が候補.
  • i 所見2026-11-19基準形状をまたぐ方向の一致度を上げる2案を比較した.contour は空間潜在を輪郭に沿った1次元の列(極角64区間)にする案(星状形状が前提).gdrop は格子の G を残し,学習時に半分の確率で G を落として編集の情報を z_g に入れる案.判定の基準は学習前に決めた.評価セットの表面の誤差 2.5e-4 以下,基準形状をまたぐ方向の一致度 0.8 以上かつ対照 0.1 以下,合成の残差 0.02 以下,線形性 R² 0.99 以上(contour は G,gdrop は z_g で測る).両方とも合格なら星状形状の前提がない gdrop を優先する.
  • i 所見2026-11-19比較の結果,gdrop を採用.事前に決めた基準をすべて満たした(z_g で測る).評価セットの表面の誤差 1.5e-4(base 1.2e-4),基準形状をまたぐ方向の一致度 0.92(対照 −0.07),合成の残差 0.009,線形性 R² 0.9998,θ ループの変動係数 0.06.再構成をほとんど落とさずに,global_only と同程度の編集の表現が z_g に入った.
  • i 所見2026-11-19contour は不合格.基準形状をまたぐ方向の一致度が G で 0.70(基準 0.8).それ以外は良く,局所性 0.005(ΔG のエネルギーの99.5%が突起の角度 ±0.45 rad 内),合成の残差 0.006,線形性 R² 0.9999.表面の誤差 2.4e-4 は基準ぎりぎり.
  • ! 要注意2026-11-19gdrop で G を0にして z_g だけで復号すると,表面の誤差 1.1e-3,IoU 0.998(global_only は 7.4e-4,0.9989).最小の編集(h=0.03)の約1/30で編集は見えるが,細部は G が受け持つ.段階2で z_g だけを動かす場合,G をどう扱うか(G も予測する,G を落として復号する,など)を決める必要がある.
  • ! 要注意2026-11-20【前日の判定を見直し】編集を別の形に移す実験(形 A で測った Δ を形 B の潜在に足して復号)を追加.突起の形の誤差の中央値は contour 0.09,global_only 0.23,base 0.49,gdrop は z_g だけ移すと 0.995(突起がほぼ出ない).gdrop の z_g は向きはそろうが,G がある限り復号器が z_g の変化をほとんど使わない.潜在の数値だけの基準では不十分で,形に戻して確かめる基準が必要.第一候補を contour に変えることを提案中.詳細は経過報告.
  • i 所見2026-11-20【決定】初期検討の目的は本手法の効果の検証なので,星状形状の前提を受け入れ,段階1の第一候補を contour とする.星状形状に依存するのは「問い合わせ点の極角で潜在を引く」部分だけで,一般の形では最も近い輪郭の点で引くなどに替える.
  • i 所見2026-11-20「編集を別の形に移したときの誤差」を正式な検査(probes.py の transfer_err)に加えた.学習中にも probe_every ごとに測る(1回数秒).経過報告の計算も同じ実装を使うように揃え,4案の値(contour 0.092,global_only 0.23,base 0.49,gdrop で G と z_g を移す 0.69)が再現することを確かめた.下限(直接の再現)の transfer_err_direct も並べて記録する.
  • i 所見2026-11-20【診断】contour で移したときの誤差 9% の出どころを分解した.編集の情報は G だけにある(z_g だけ移すと誤差 1.00).誤差は2つの形の突起の角度での半径の差と強く相関する(相関 0.71.半径の差が 0.05 未満で 5%,0.5 以上で 31%).突起の高さはほぼ合っている(最もよく合う倍率の中央値 1.00)ので,残りは突起の形の歪み.区間の数を増やしても直らないと判断し,改良の方針を変えた.
  • i 所見2026-11-20【実験中】編集を移しやすくする損失を加えた contour(contour-tr01:重み 0.1,contour-tr10:重み 1.0).意図:同じ編集なら基準形状によらず同じ ΔG になるよう直接学習させる(同じ編集を2つの基準形状に付けた組を毎 step GPU でその場で作る.SDF は不要).期待:移したときの誤差が 9% から 5% 以下に下がる.代わりに再現の誤差がやや増えるかもしれず,表面の誤差が 1e-3 を超えるなら重みが強すぎる.結果と考察は学習の後に追記する.
  • i 所見2026-11-20【結果】移したときの誤差は重み 0.1 で 0.017,重み 1.0 で 0.018(改良前 0.092).直接の再現の限界(0.013)にほぼ届き,期待(5%以下)を大きく上回った.別の形でも同じ向きか(G)は 0.70 → 1.00,合成の残差は 0.006 → 0.0008 と良くなった.代わりに局所性は 0.005 → 0.11(重み 1.0 で 0.19)と悪くなり,ΔG の裾が ±20° から ±35° ほどに広がった.表面の誤差は 2.8e-4 で目安 2.5e-4 をわずかに超えたが,学習の終わりの揺れの範囲内.
  • i 所見2026-11-20【決定】段階1のモデルを contour+編集を移しやすくする損失(重み 0.1,ae-20261120-1528-contour-tr01)とする.重み 1.0 は利点がなく局所性が悪い.局所性と移しやすさの両立(ΔG を突起の近くに収める項)は,高速化(編集した範囲だけ計算し直す)が必要になったら試す.詳細は経過報告9節.
  • i 所見2026-11-20【外挿テスト】改良版(contour-tr01)を学習の範囲外の形で測った(scripts/ood_compute.py).意図:段階2の予測が少し範囲を外れても形が崩れないか確かめる.期待:高い突起ではほぼ落ちず,違う形の族では少し落ちる.結果:高い突起(ood_h)では再現も移す誤差も変わらない(移す 0.016,範囲内 0.016).高さを h=0.20(学習の最大の約1.5倍)まで上げても誤差は一定で,生えた突起の高さの比のずれも 1% 未満.違う形の族(ood_family)では表面の誤差が 1.55 倍(5.7e-4 → 8.8e-4),移す誤差 0.023(下限 0.015).考察:G は半径の変化をほぼ比例的に表しており,高さには外挿できる.見たことのない細かい波を持つ形では再現が落ちるので,形の族を広げるときは学習データに含める.詳細は経過報告10節.
  • i 所見2026-11-20【段階2】予測器(円環状の1次元畳み込み,0.54M パラメータ,符号化器は段階1の改良版で固定)を学習した.意図:編集前の潜在と編集の指定から,編集後の潜在を予測する.学習なしの方法(円で測った ΔG を足す)を必ず比較に置く.期待:C1(絶対量)は学習なしと同等,C2(土台の大きさに対する比.R0 は与えない)は大きく上回る.結果:1回目(z_g の重み 0.1,2万 step)は C1 0.025,C2 0.025 で目安に届かず.z_g の重みを 0.01 に下げ10万 step に延ばした2回目は C1 0.013,C2 0.013(下限 0.011,学習なし 0.016/0.055)で全項目合格.C2 の誤差は R0 によらず 0.012〜0.014(学習なしは 0.034〜0.079).2回続けた予測 0.018,外挿 0.016(高い突起),0.019(違う族).考察:予測器は土台の大きさを潜在から読み取り,比の指定を実際の高さに換算できる.2回目はテスト結果も見たうえでの見直しなので,値はわずかに楽観的な可能性がある.詳細は経過報告11節.
  • i 所見2026-11-20【実験中】段階2の C3(法線方向に押し出す編集.幅は輪郭に沿った弧長で測る).scripts/normal_edits.py で基準形状に押し出しを付けた組を GPU で作る(円では動径方向の突起と一致することを確認.一般の形では同じ指定でも動径方向の突起と中央値で 14% 形が違う).意図:実際の設計に近い,効き方が土台の傾きに依存する編集で予測器の価値を確かめる.期待:学習なしの方法(円の ΔG を足す)は誤差 0.14 と大きく,予測器はそれを大きく下回る.合格の目安は学習の前に C2 と同じ 0.02 以下と決めた.設定は C2 の2回目と同じ(z_g の重み 0.01,10万 step),学習用の組は 15万.
  • i 所見2026-11-20【結果】C3 は誤差 0.0175 で合格(目安 0.02,学習なし 0.140,下限 0.0136).2回続けて 0.024(下限 0.021),高い押し出し 0.021,違う形の族 0.029(下限 0.020).考察:予測器は土台の傾きを潜在から読み取り,法線方向の押し出しを学習なしの方法の約8倍の正確さで予測できる.設定は C2 の2回目のまま1回で決めた(結果を見て変えていない).違う形の族での落ちは C2 より大きい.詳細は経過報告11.4節.
  • i 所見2026-11-20【段階3】cINN(条件付きアフィン結合層8段,1.05M パラメータ)で,大まかな指定(45° の区画と突起か凹みか)から ΔG の分布を学んだ.ΔG は区画の中心で向きをそろえて主成分 24 個に要約(形に戻した誤差 0.0145 で決定).結果:サンプルの指定どおり率 97.6%(正規分布 33.1%,目安 90%),分布の一致は位置 0.022,高さ 0.099,幅 0.062(目安 0.1),負の対数尤度 −1.27(正規分布 1.41)で,全項目合格.考察:cINN は位置・高さ・幅の3自由度が作る曲がった面の上に分布を載せられる.ただし高さは低めに偏り(中央値 0.054,正解 0.070),目安ぎりぎり.次の改善の対象.詳細は経過報告12節.
  • i 所見2026-11-20【段階3の改良】高さの偏りの原因は過学習(学習用の NLL −2.22 に対し検証用は 13,000 step の −1.59 から最後 −1.33 に悪化,評価は最後の重みだった).要約(主成分)は正解の高さを保つので原因ではない.4通りを検証用の組だけで比べた:検証の最良の重み(高さの中央値の比 0.79),小さく+重み減衰(0.72),学習時に要約 c へ雑音 0.05(0.97,指定どおり率 95.8%),雑音 0.1(1.00,90.1%).選んだもの:雑音 0.05(cinn-20261120-2113-c-noise05).テスト用の組では指定どおり率 96.6%,分布の一致は位置 0.019,高さ 0.023,幅 0.031,高さの比 0.93,NLL −1.17(正規分布 1.41).考察:薄い面に載る分布の最尤学習は点に張り付きやすく,雑音で面に厚みを持たせると直る.NLL の良さはサンプルの良さと一致しないので,設定はサンプルを形に戻した検査で選ぶ.高さの比の検査(0.9〜1.1)は最初の結果を見た後に加えたもの.詳細は経過報告12.4節.

未決事項

計画書の節から自動で取り込む.

  • 基準形状の族.Fourier 型の星状形状(第2.1節)でよいか.翼型のような星状でない形状を入れる場合は,極角による添字付けが使えず,サンプリング手順から見直しになる.
  • 評価用固定セットに,第2の基準形状(厳密な楕円柱など)への同じ掃引と,突起2つの形状を v1 で加えるか.加えない場合,Δz の方向の一致度と合成可能性の検証は v2 に回る.
  • 学習コーパスの規模(第2.3節).計算資源とストレージの制約に合わせて確定する.

後回しにした事項

  • 流れ場(第5,6節).形状の潜在表現の学習と検査が済んでから着手する.
  • 流れ場の学習対象.時刻平均+統計量から始めるか,位相を揃えた瞬時場まで含めるか.流れ場に着手するときに決める.
  • 3次元への拡張(本計画の対象外).